
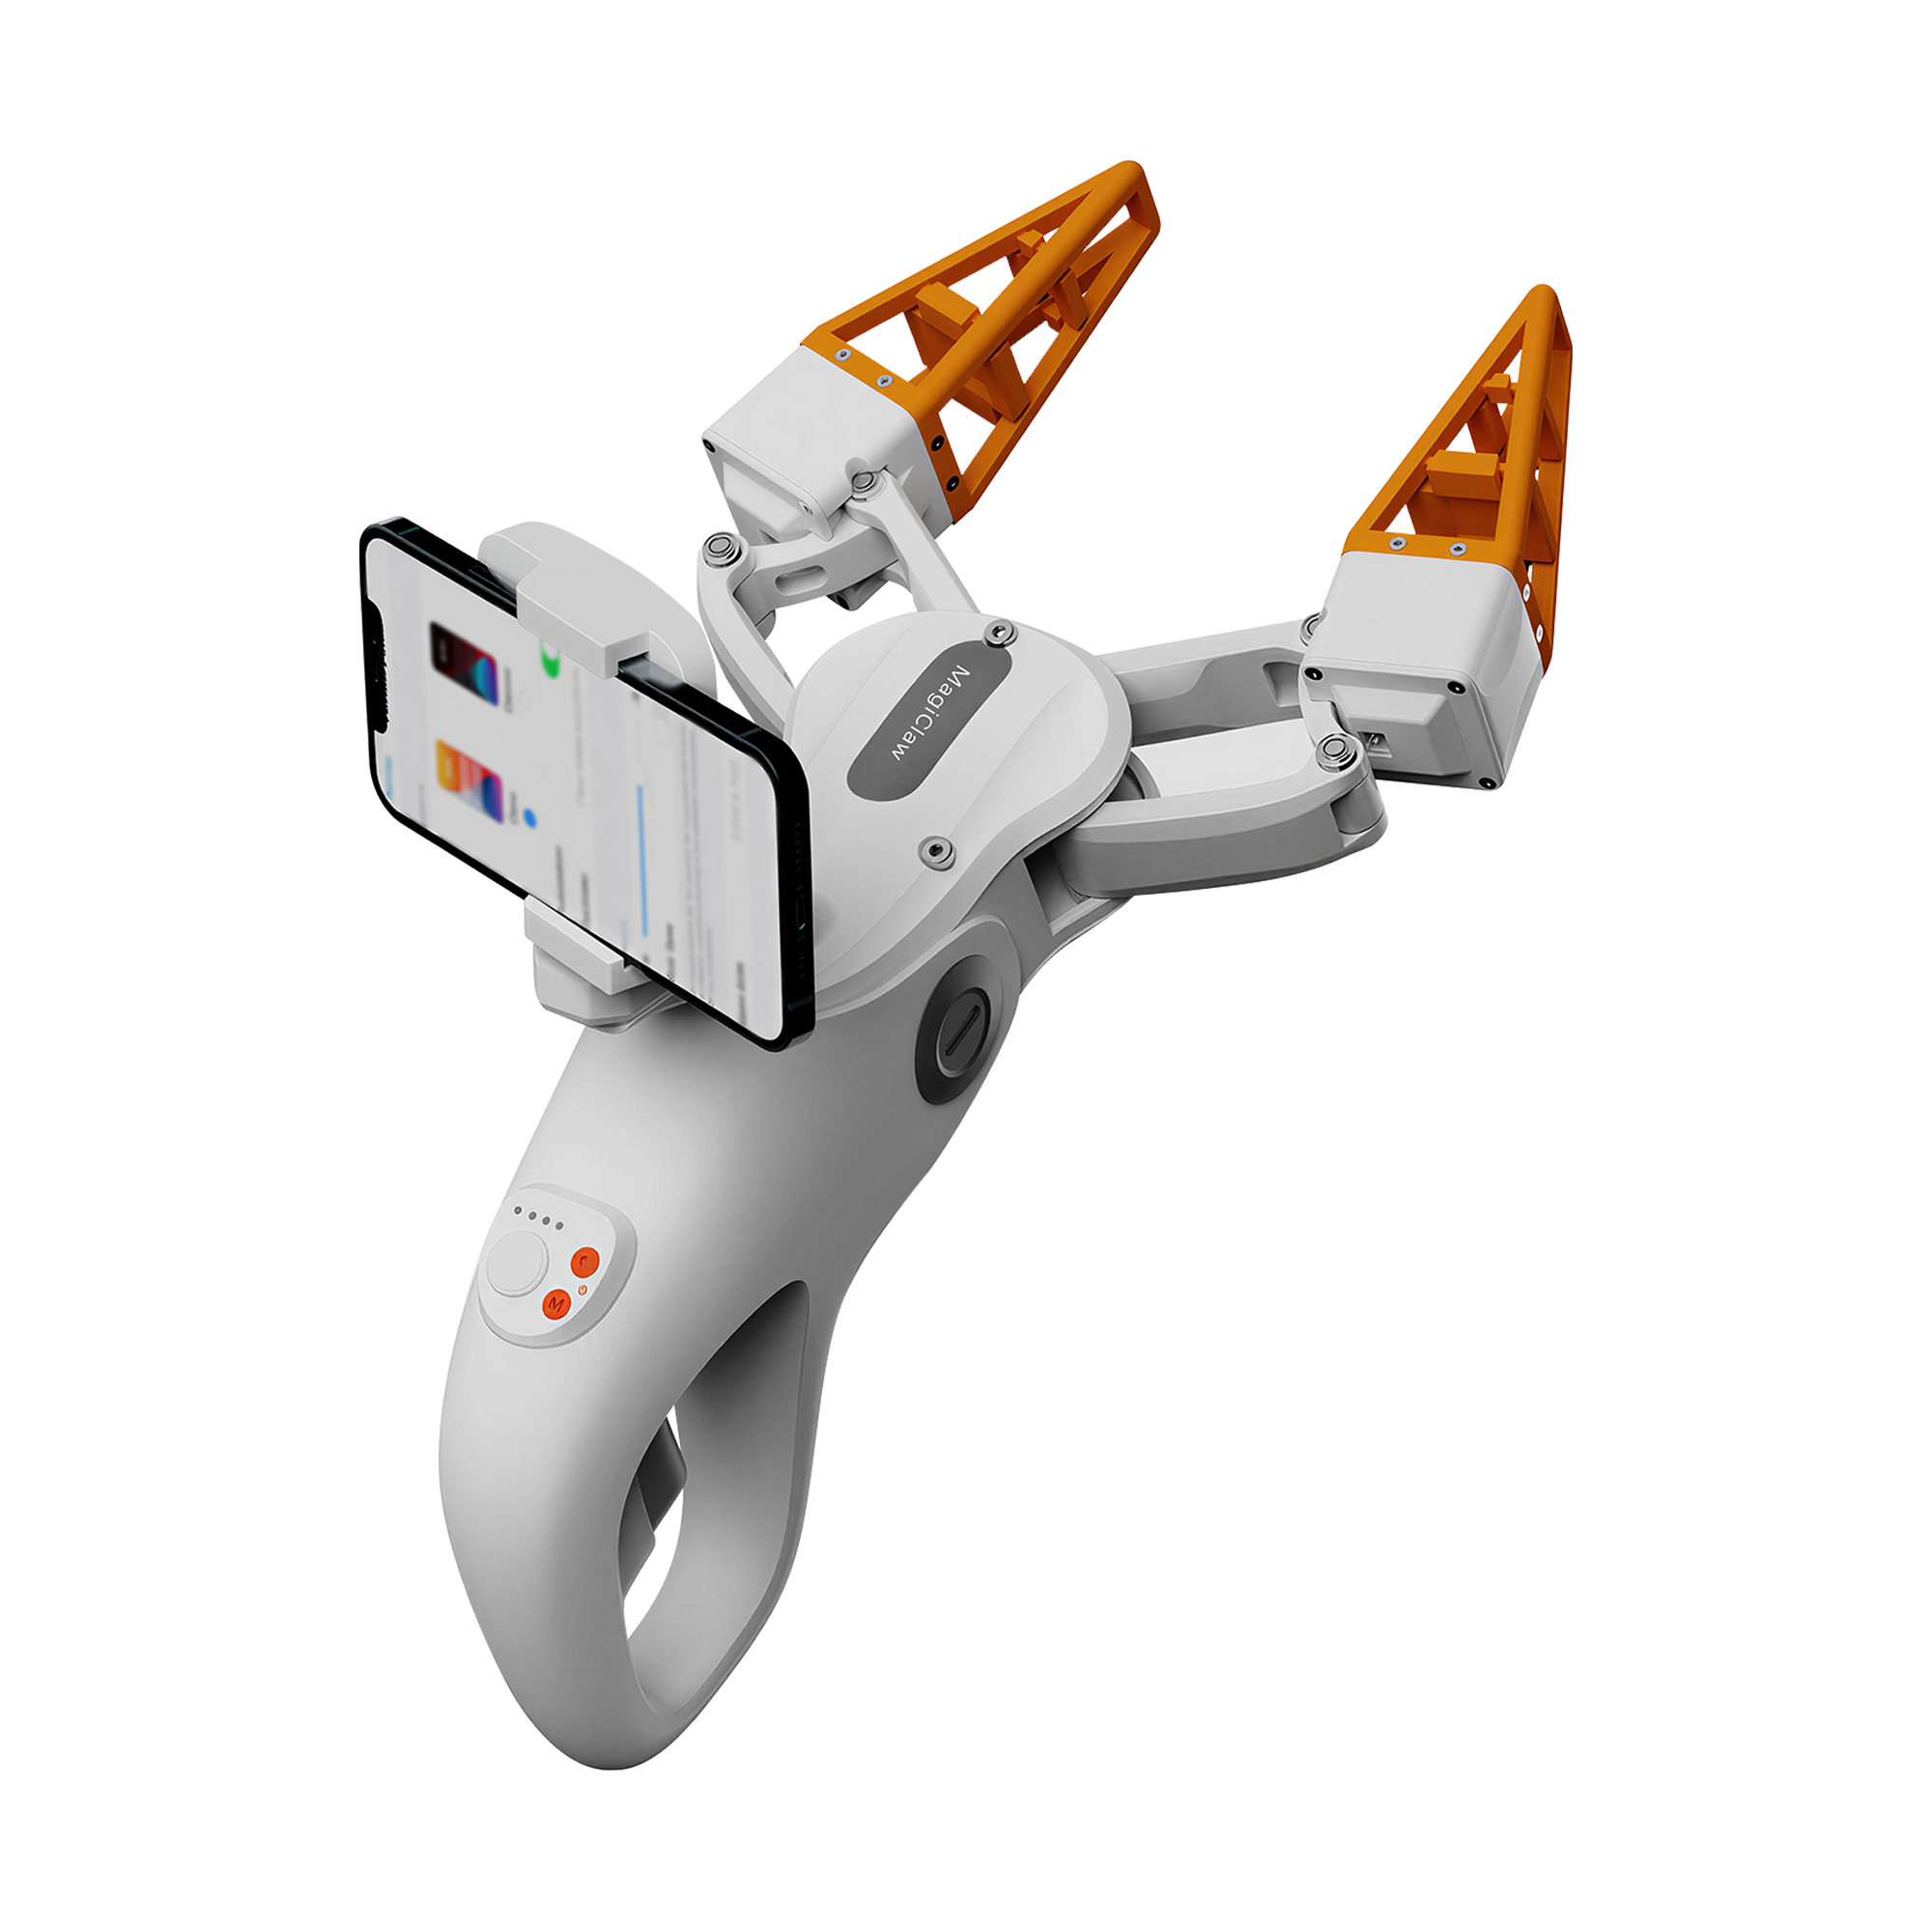
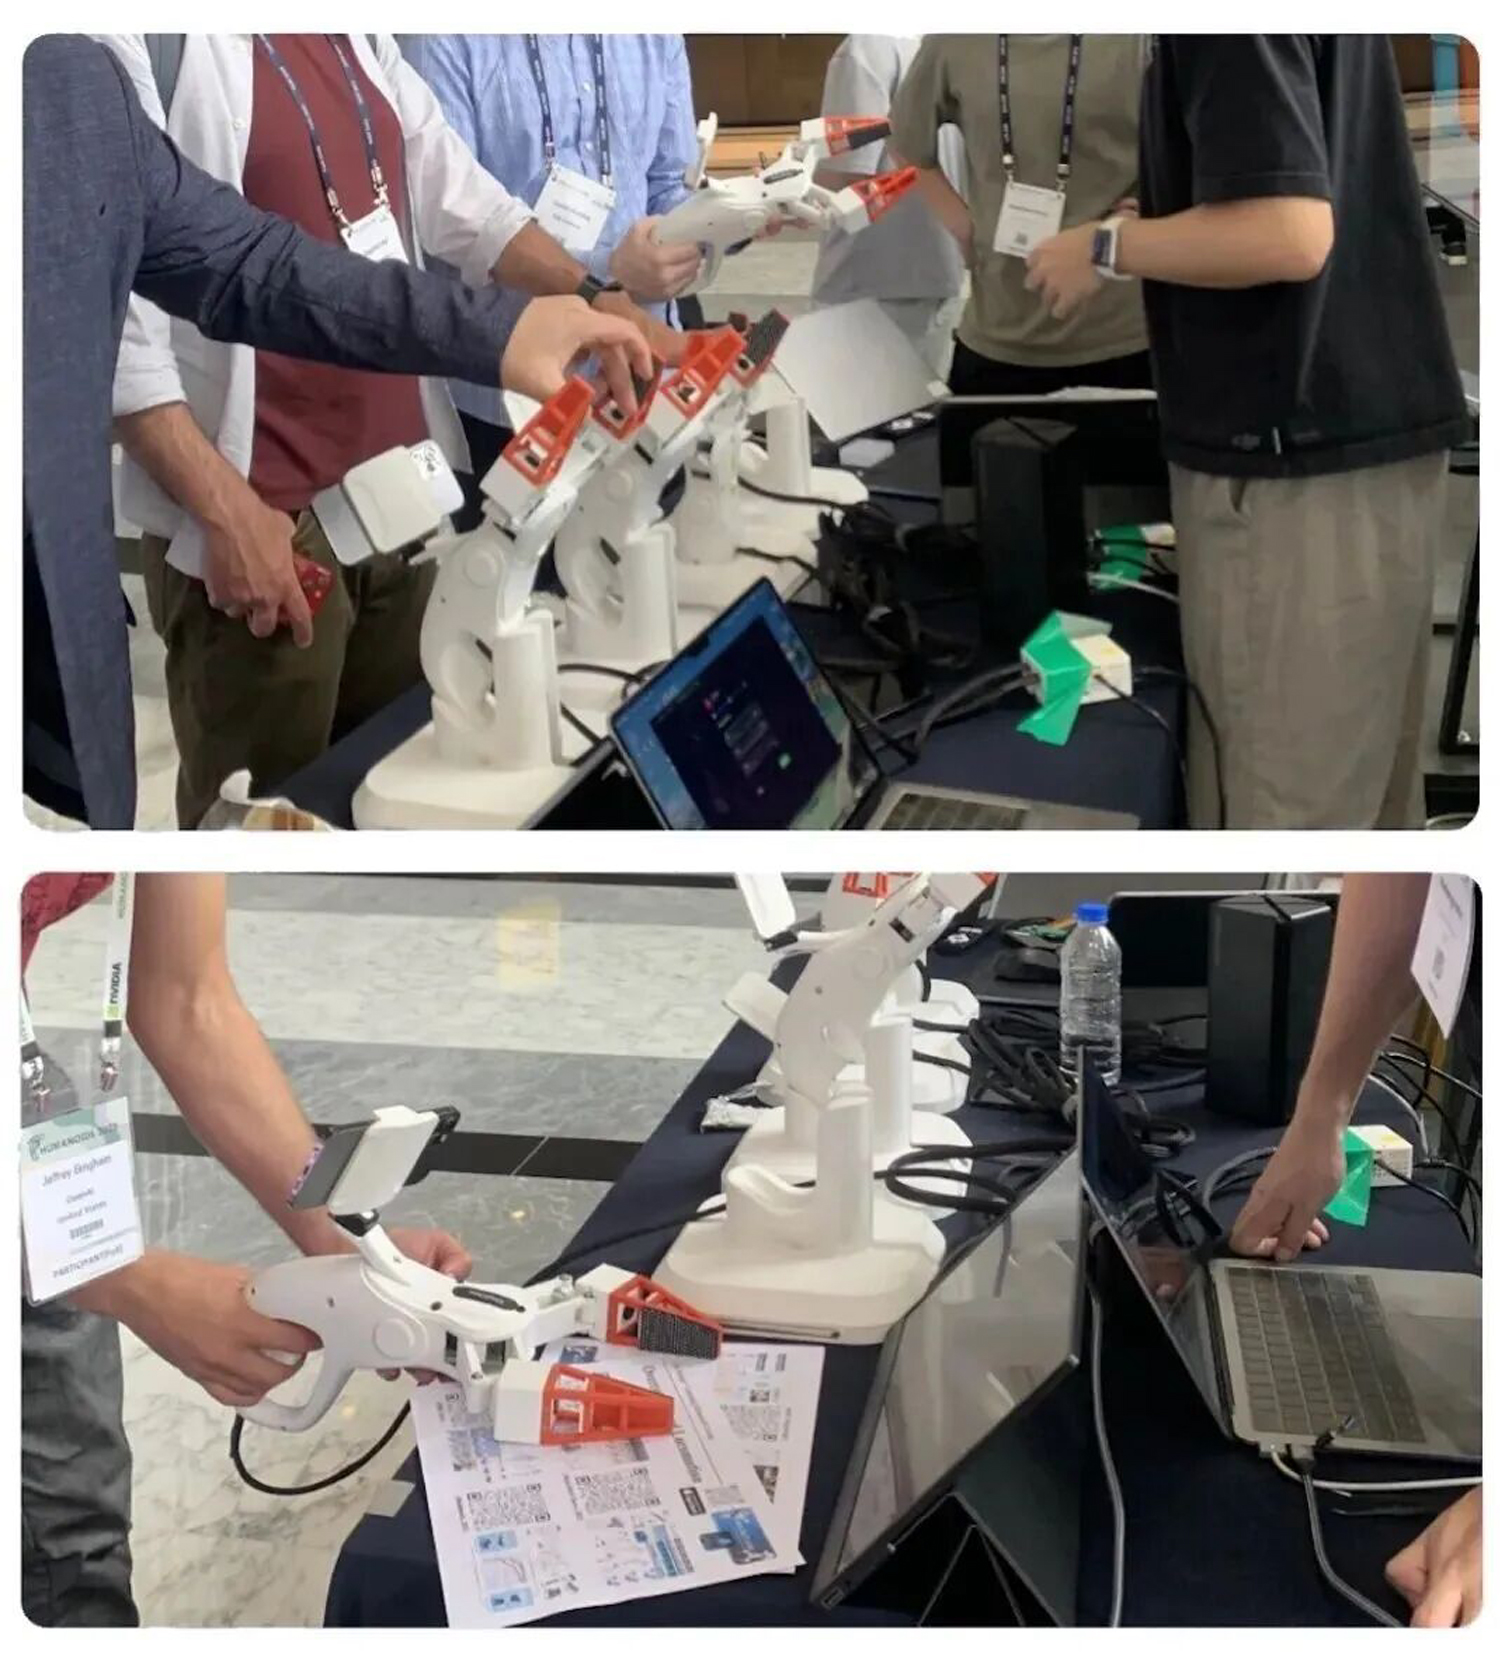
asMagiClaw双形多模态夹爪系统
客户:宁泉机器人
服务:工业设计
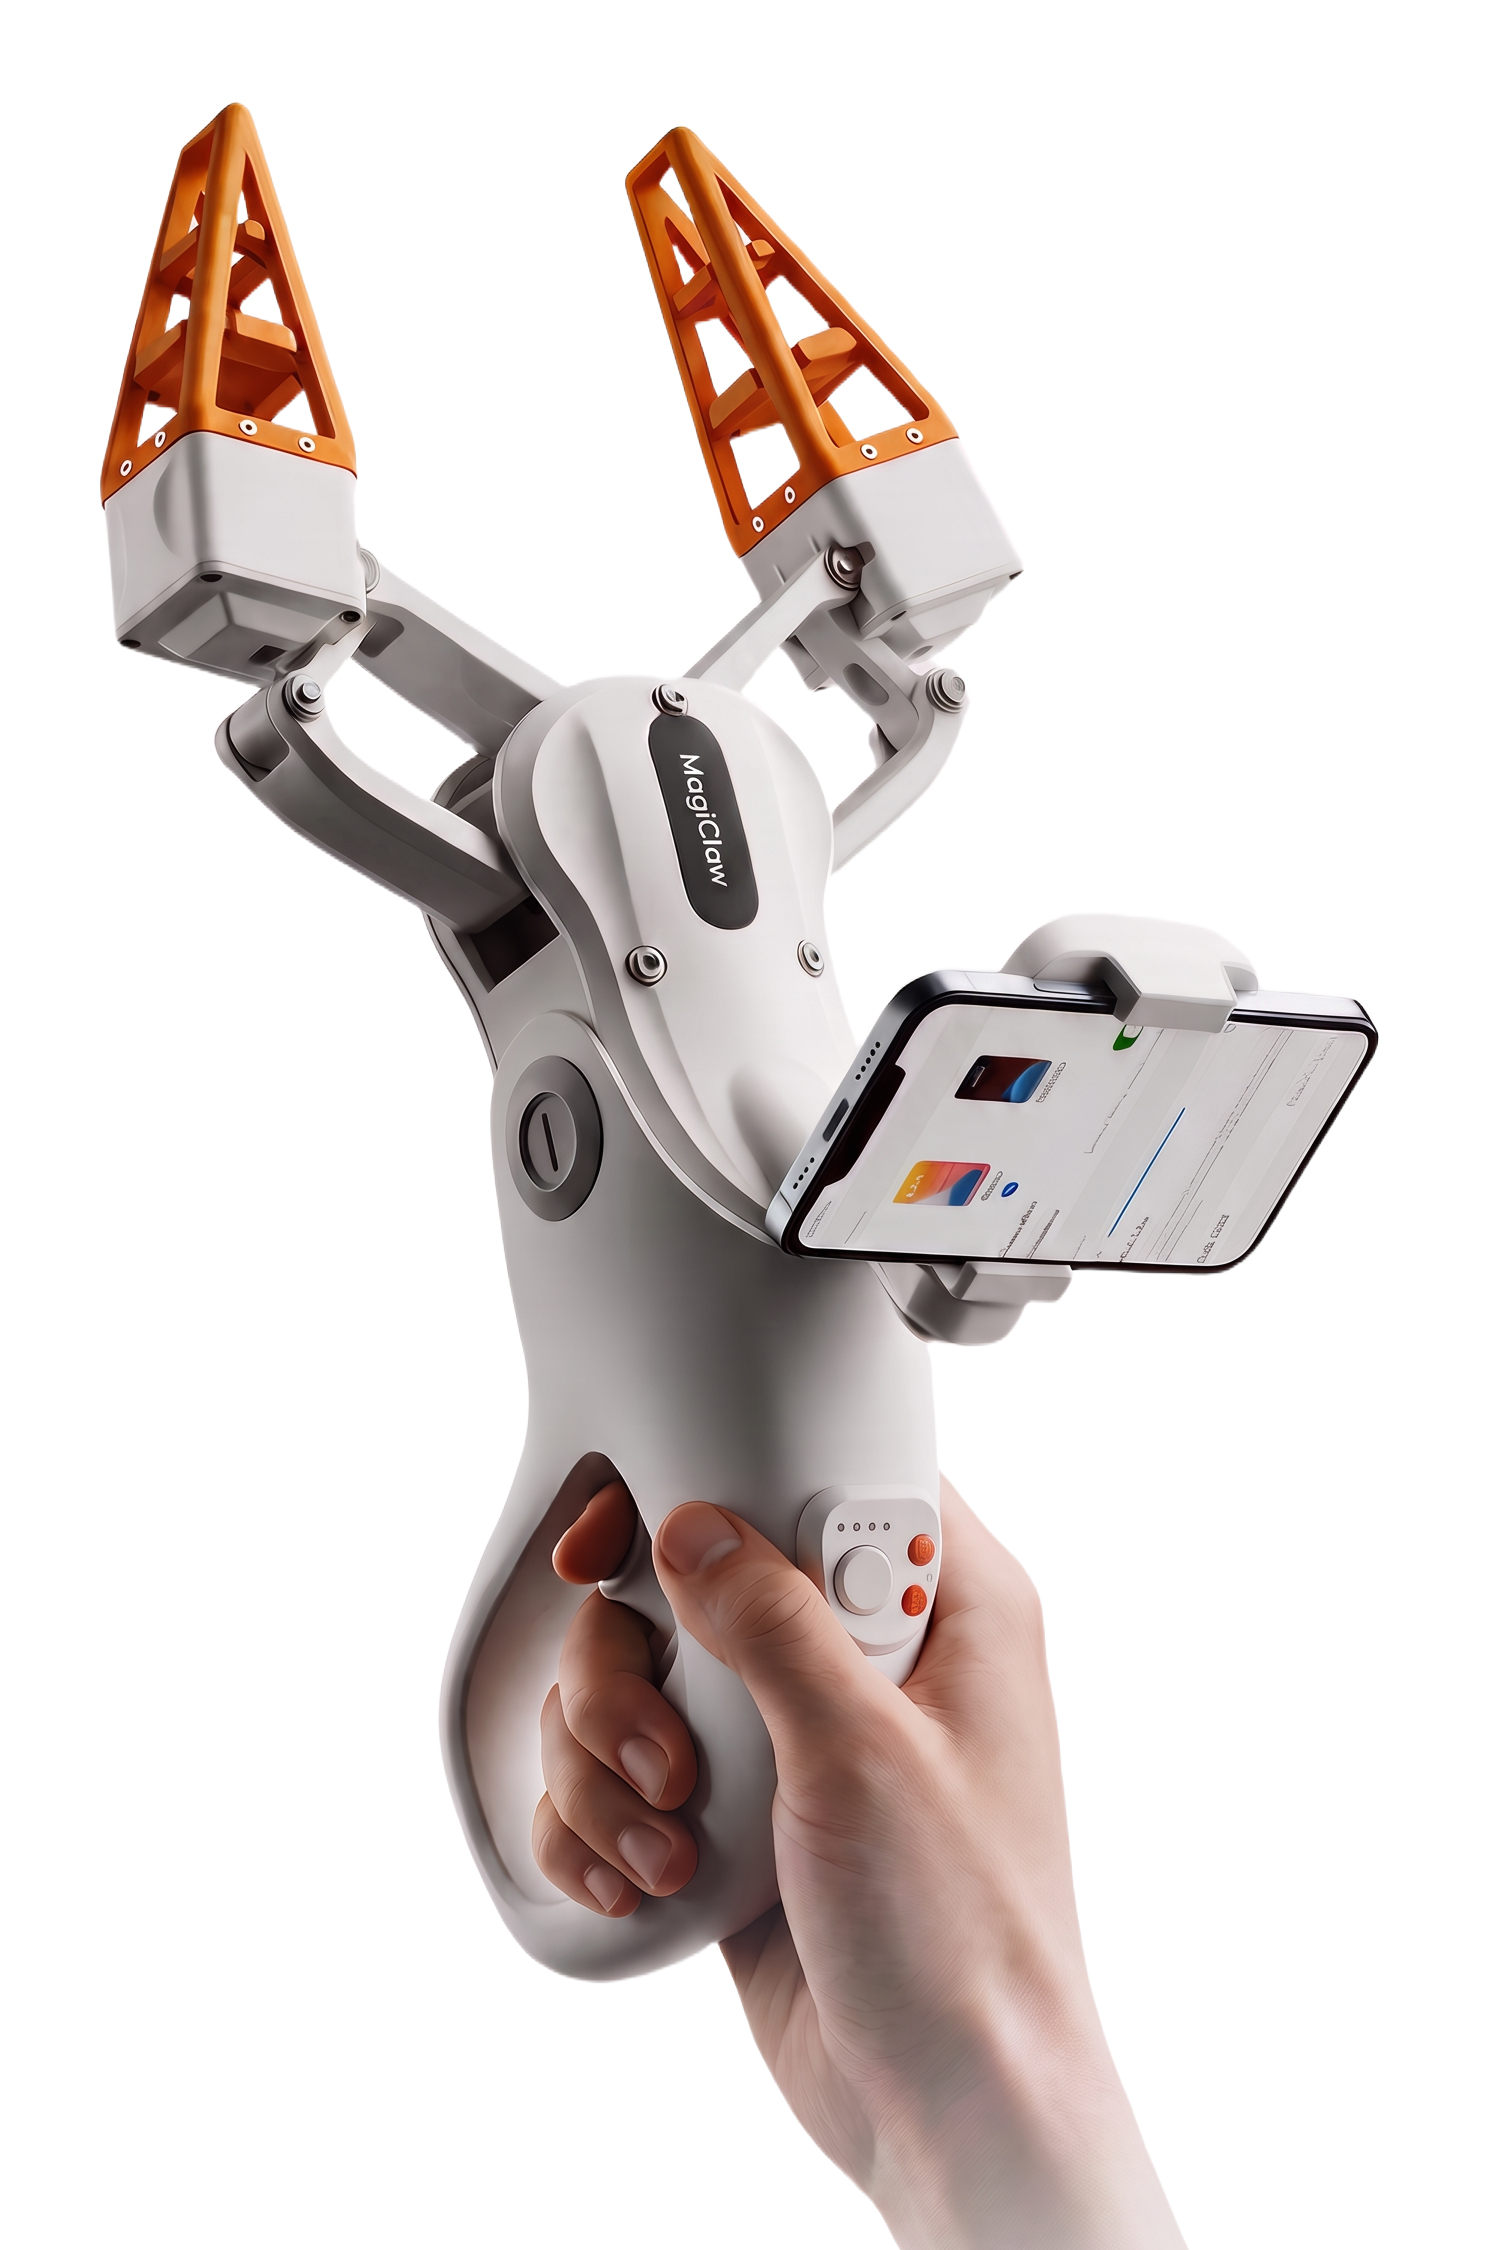
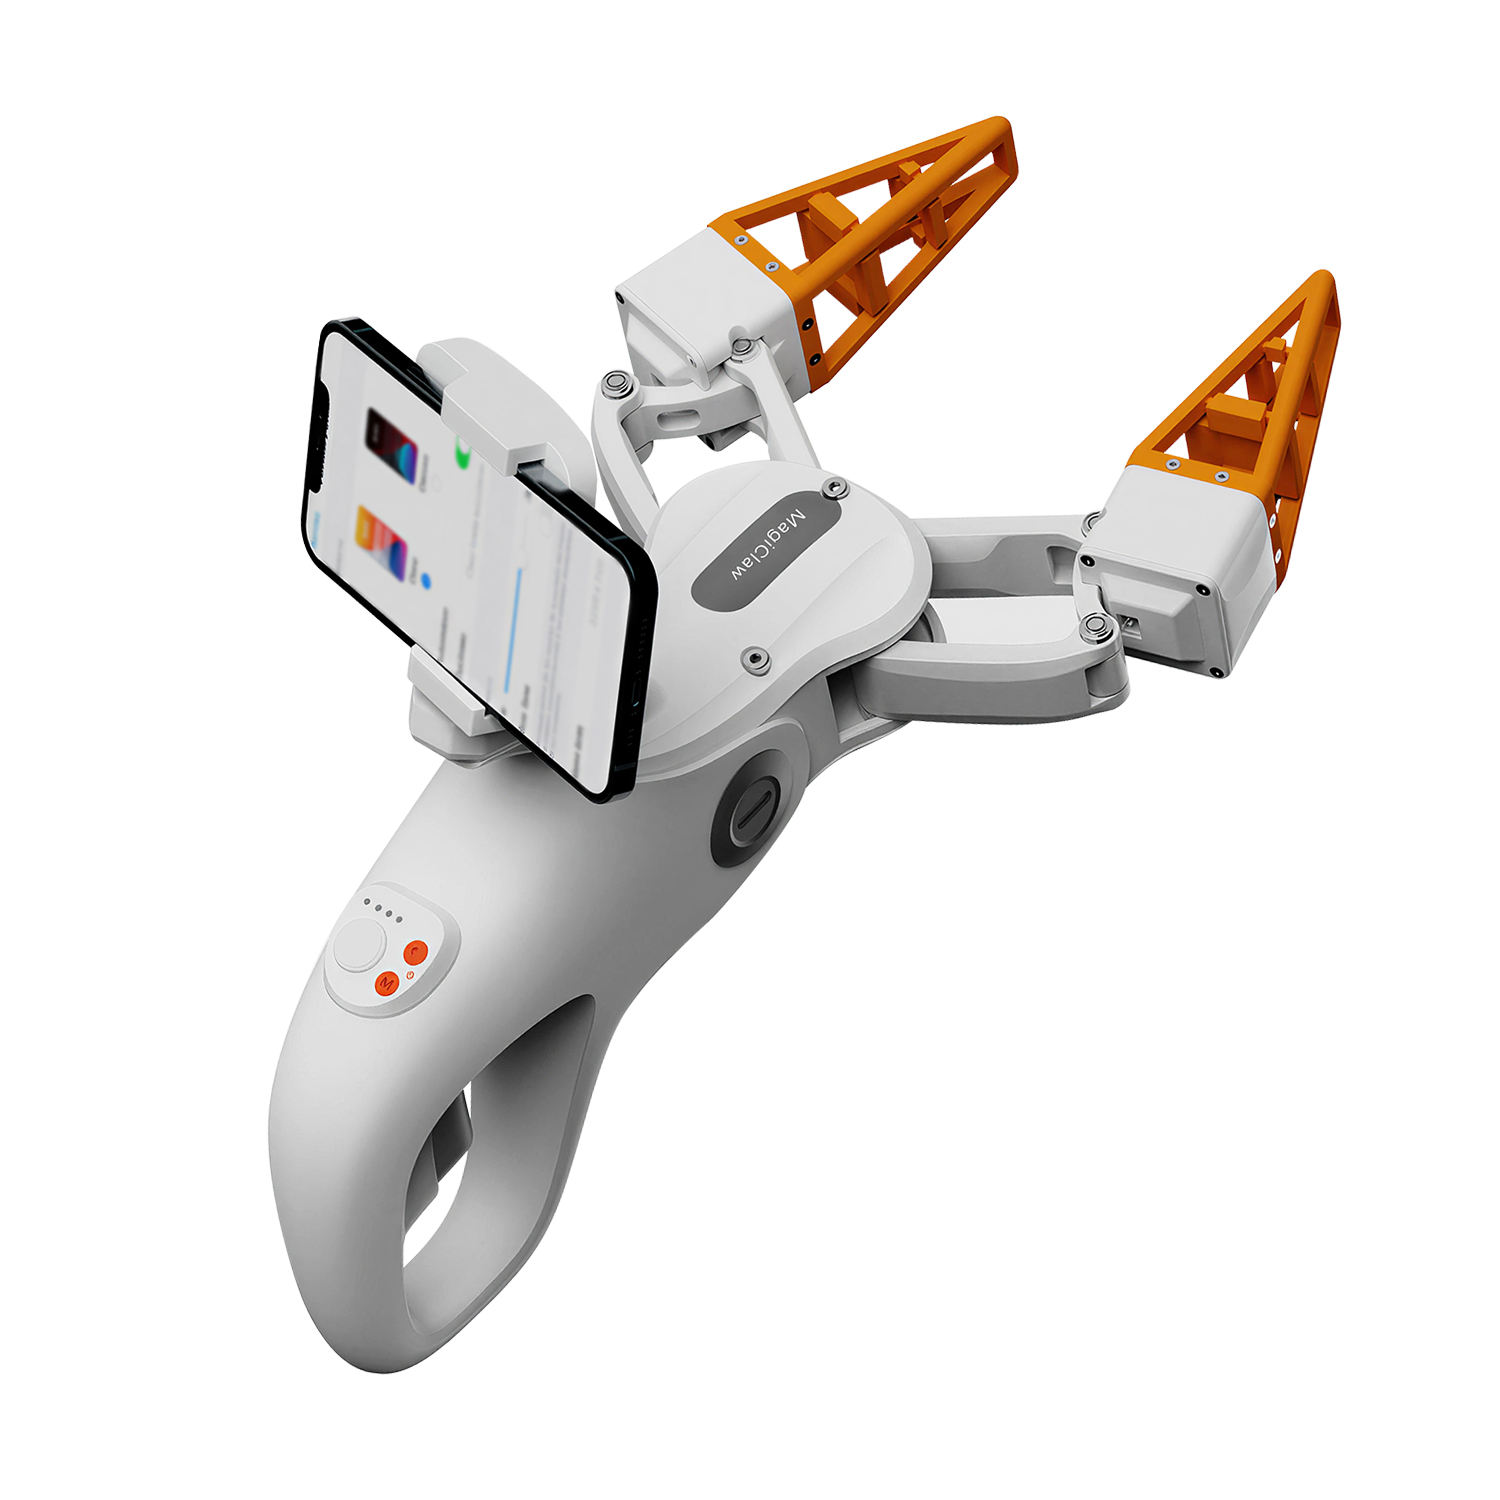
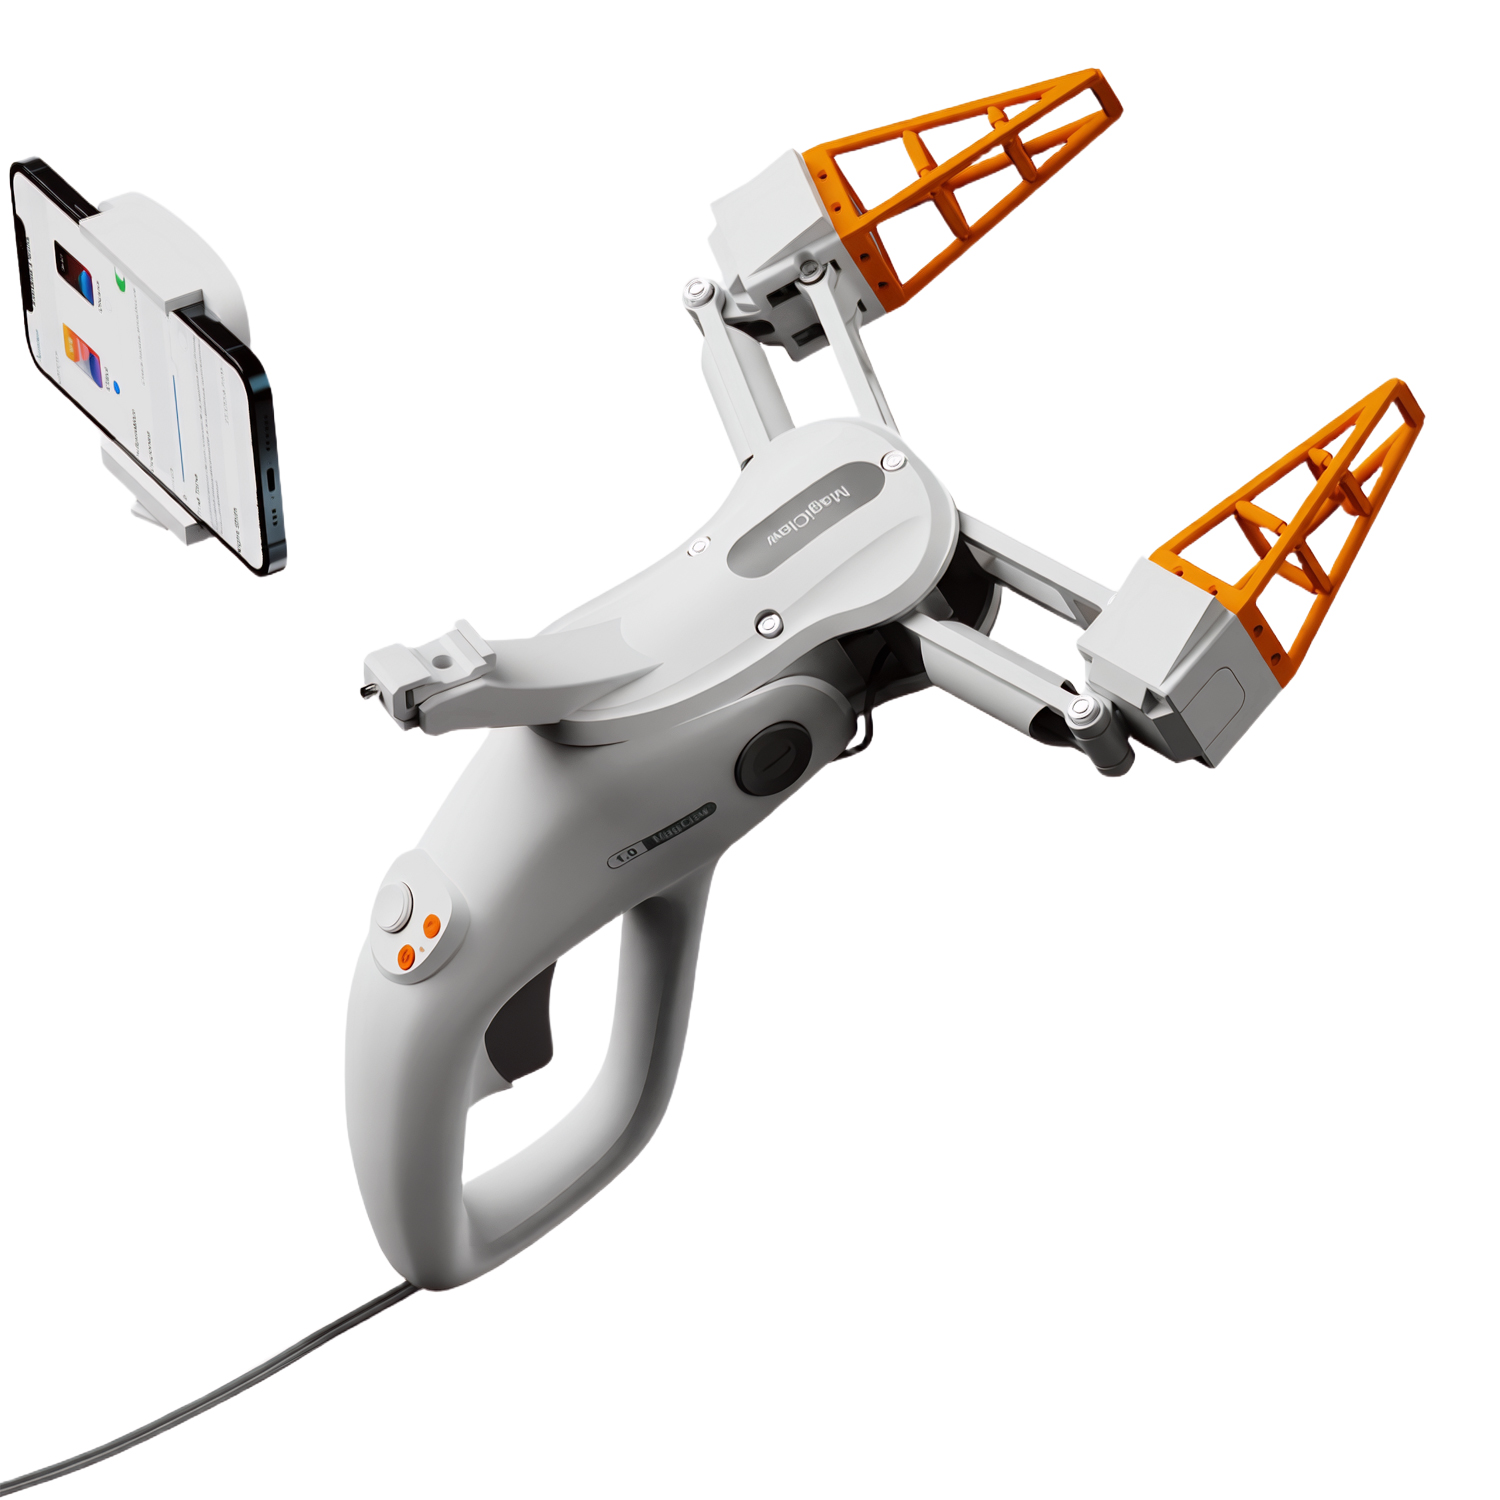
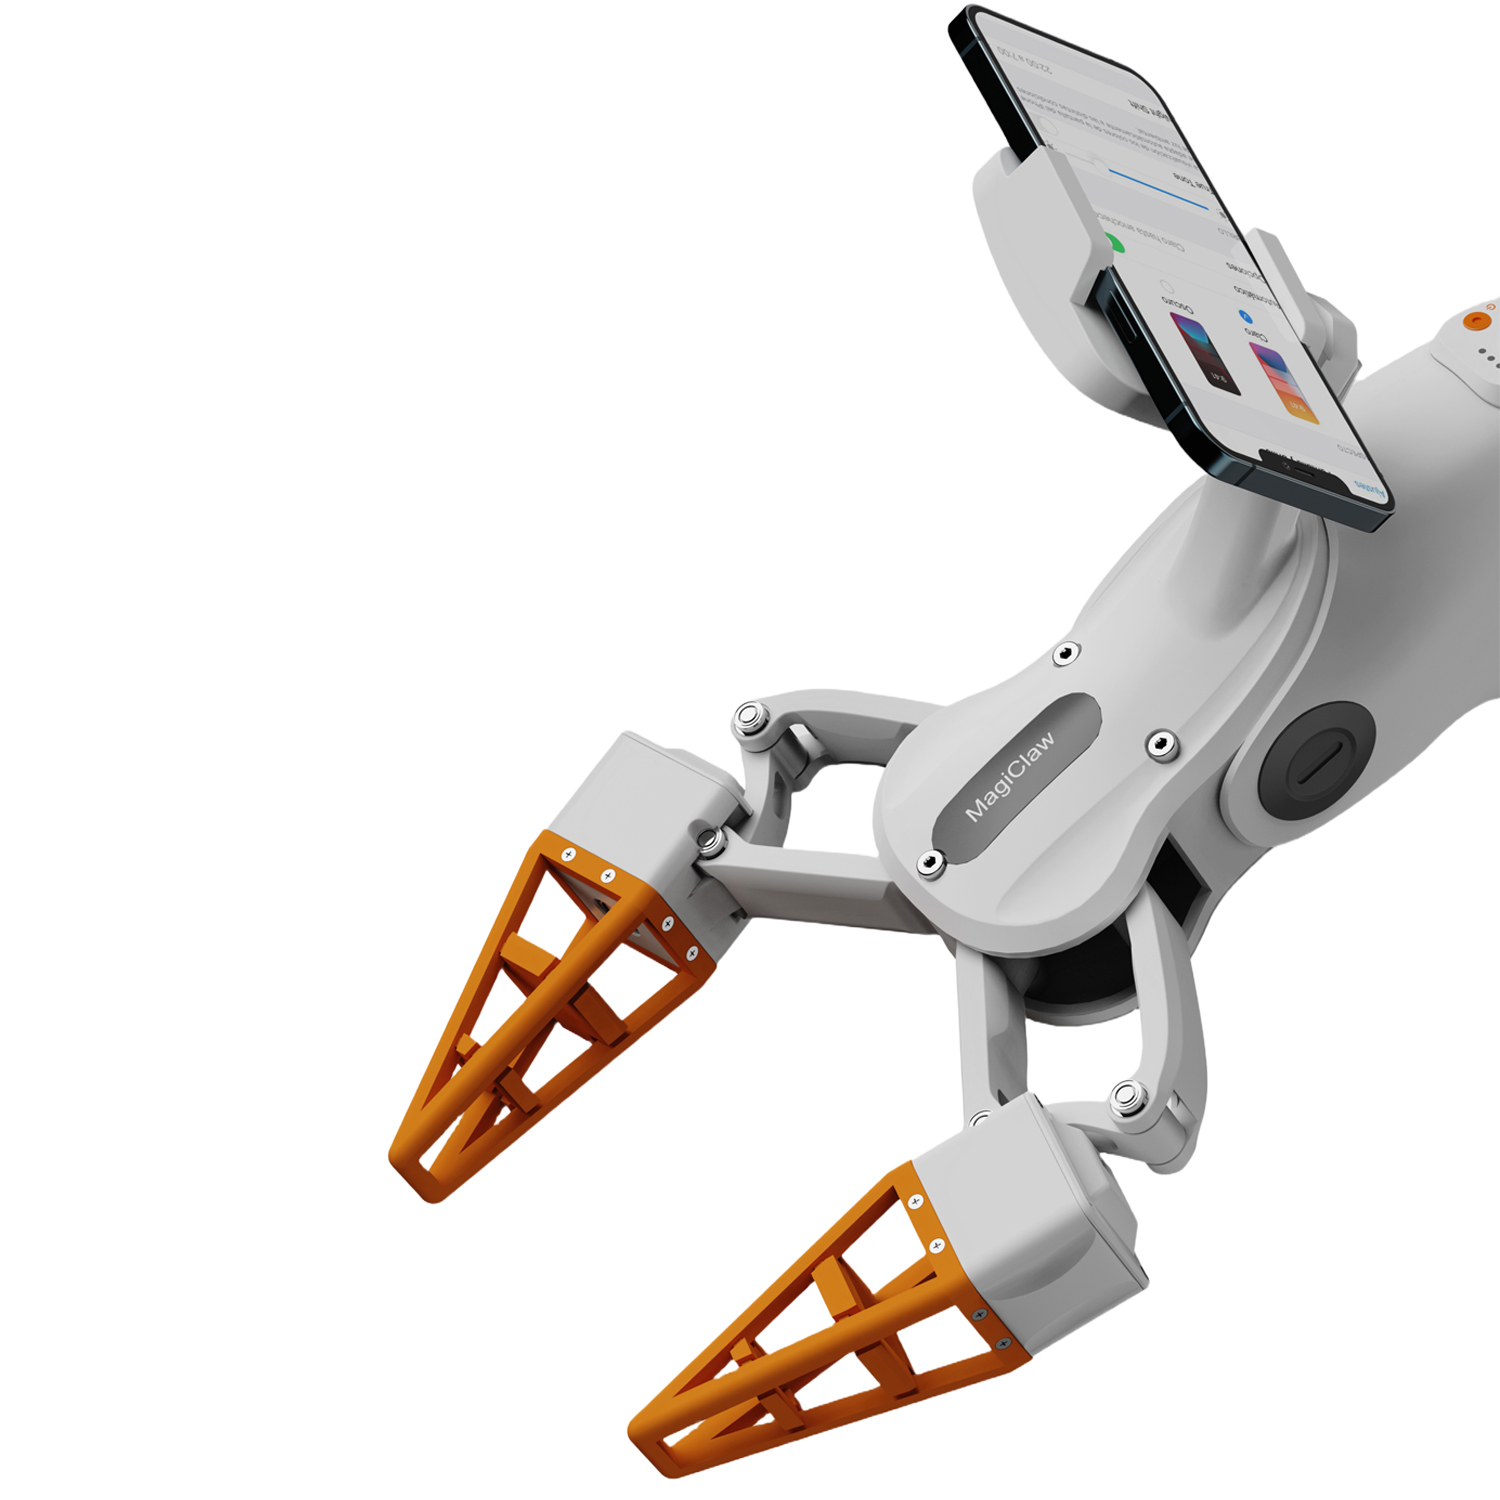
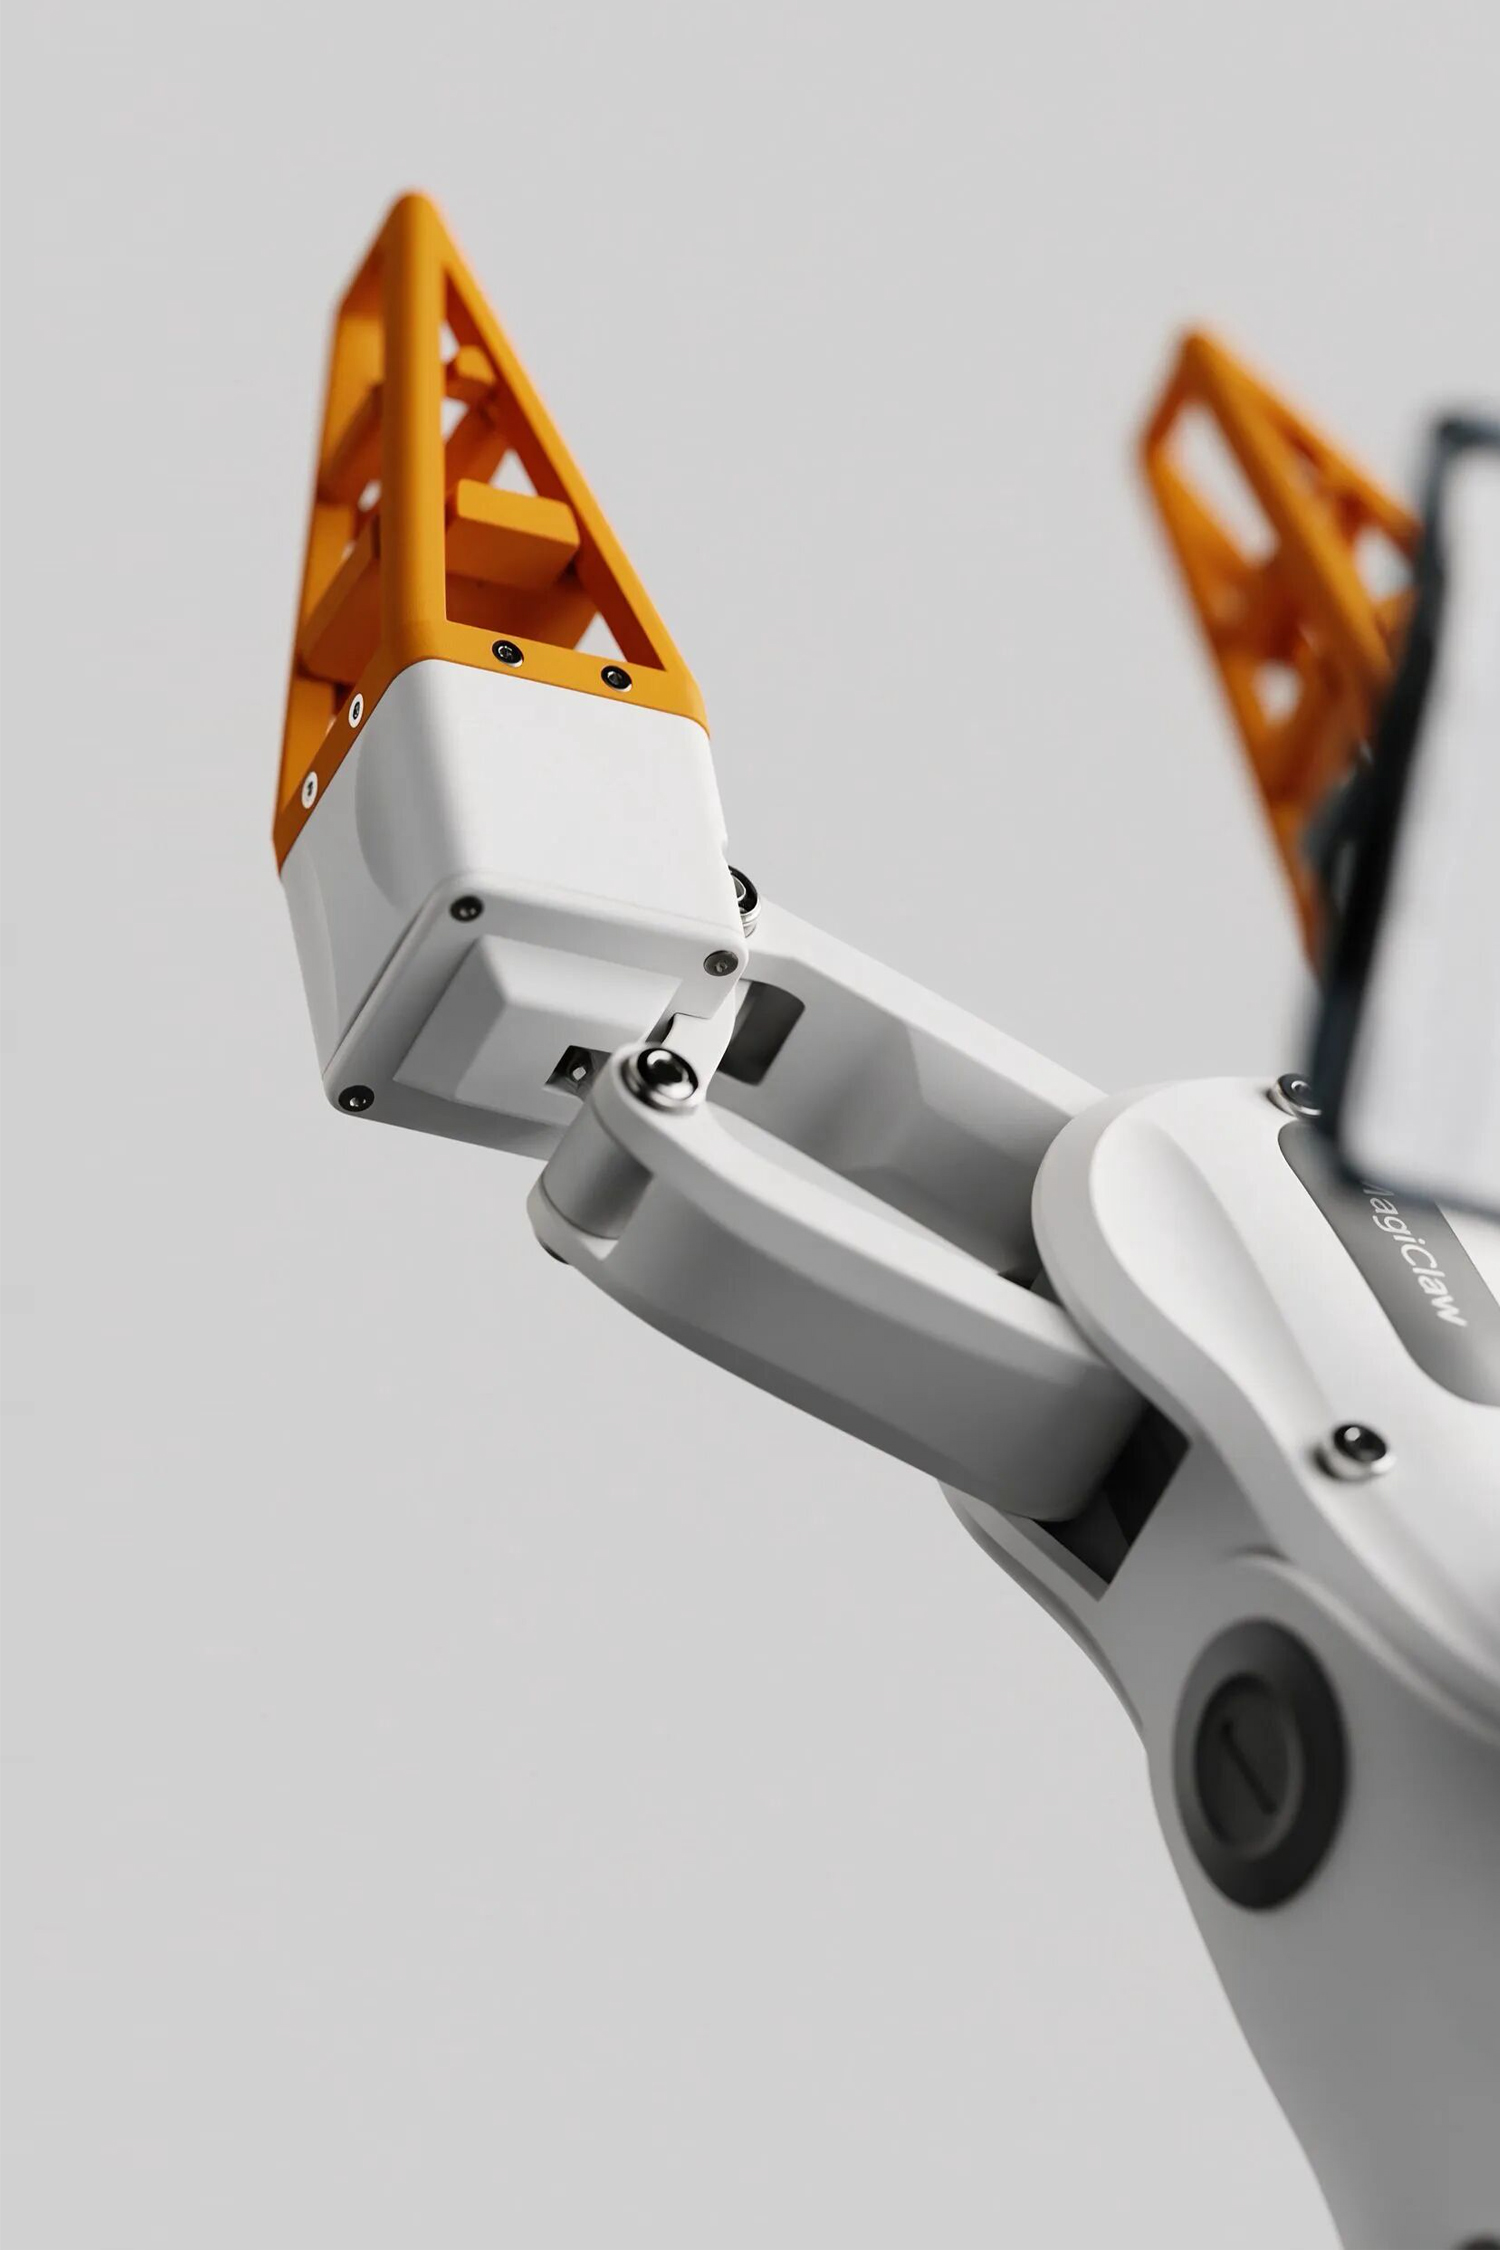
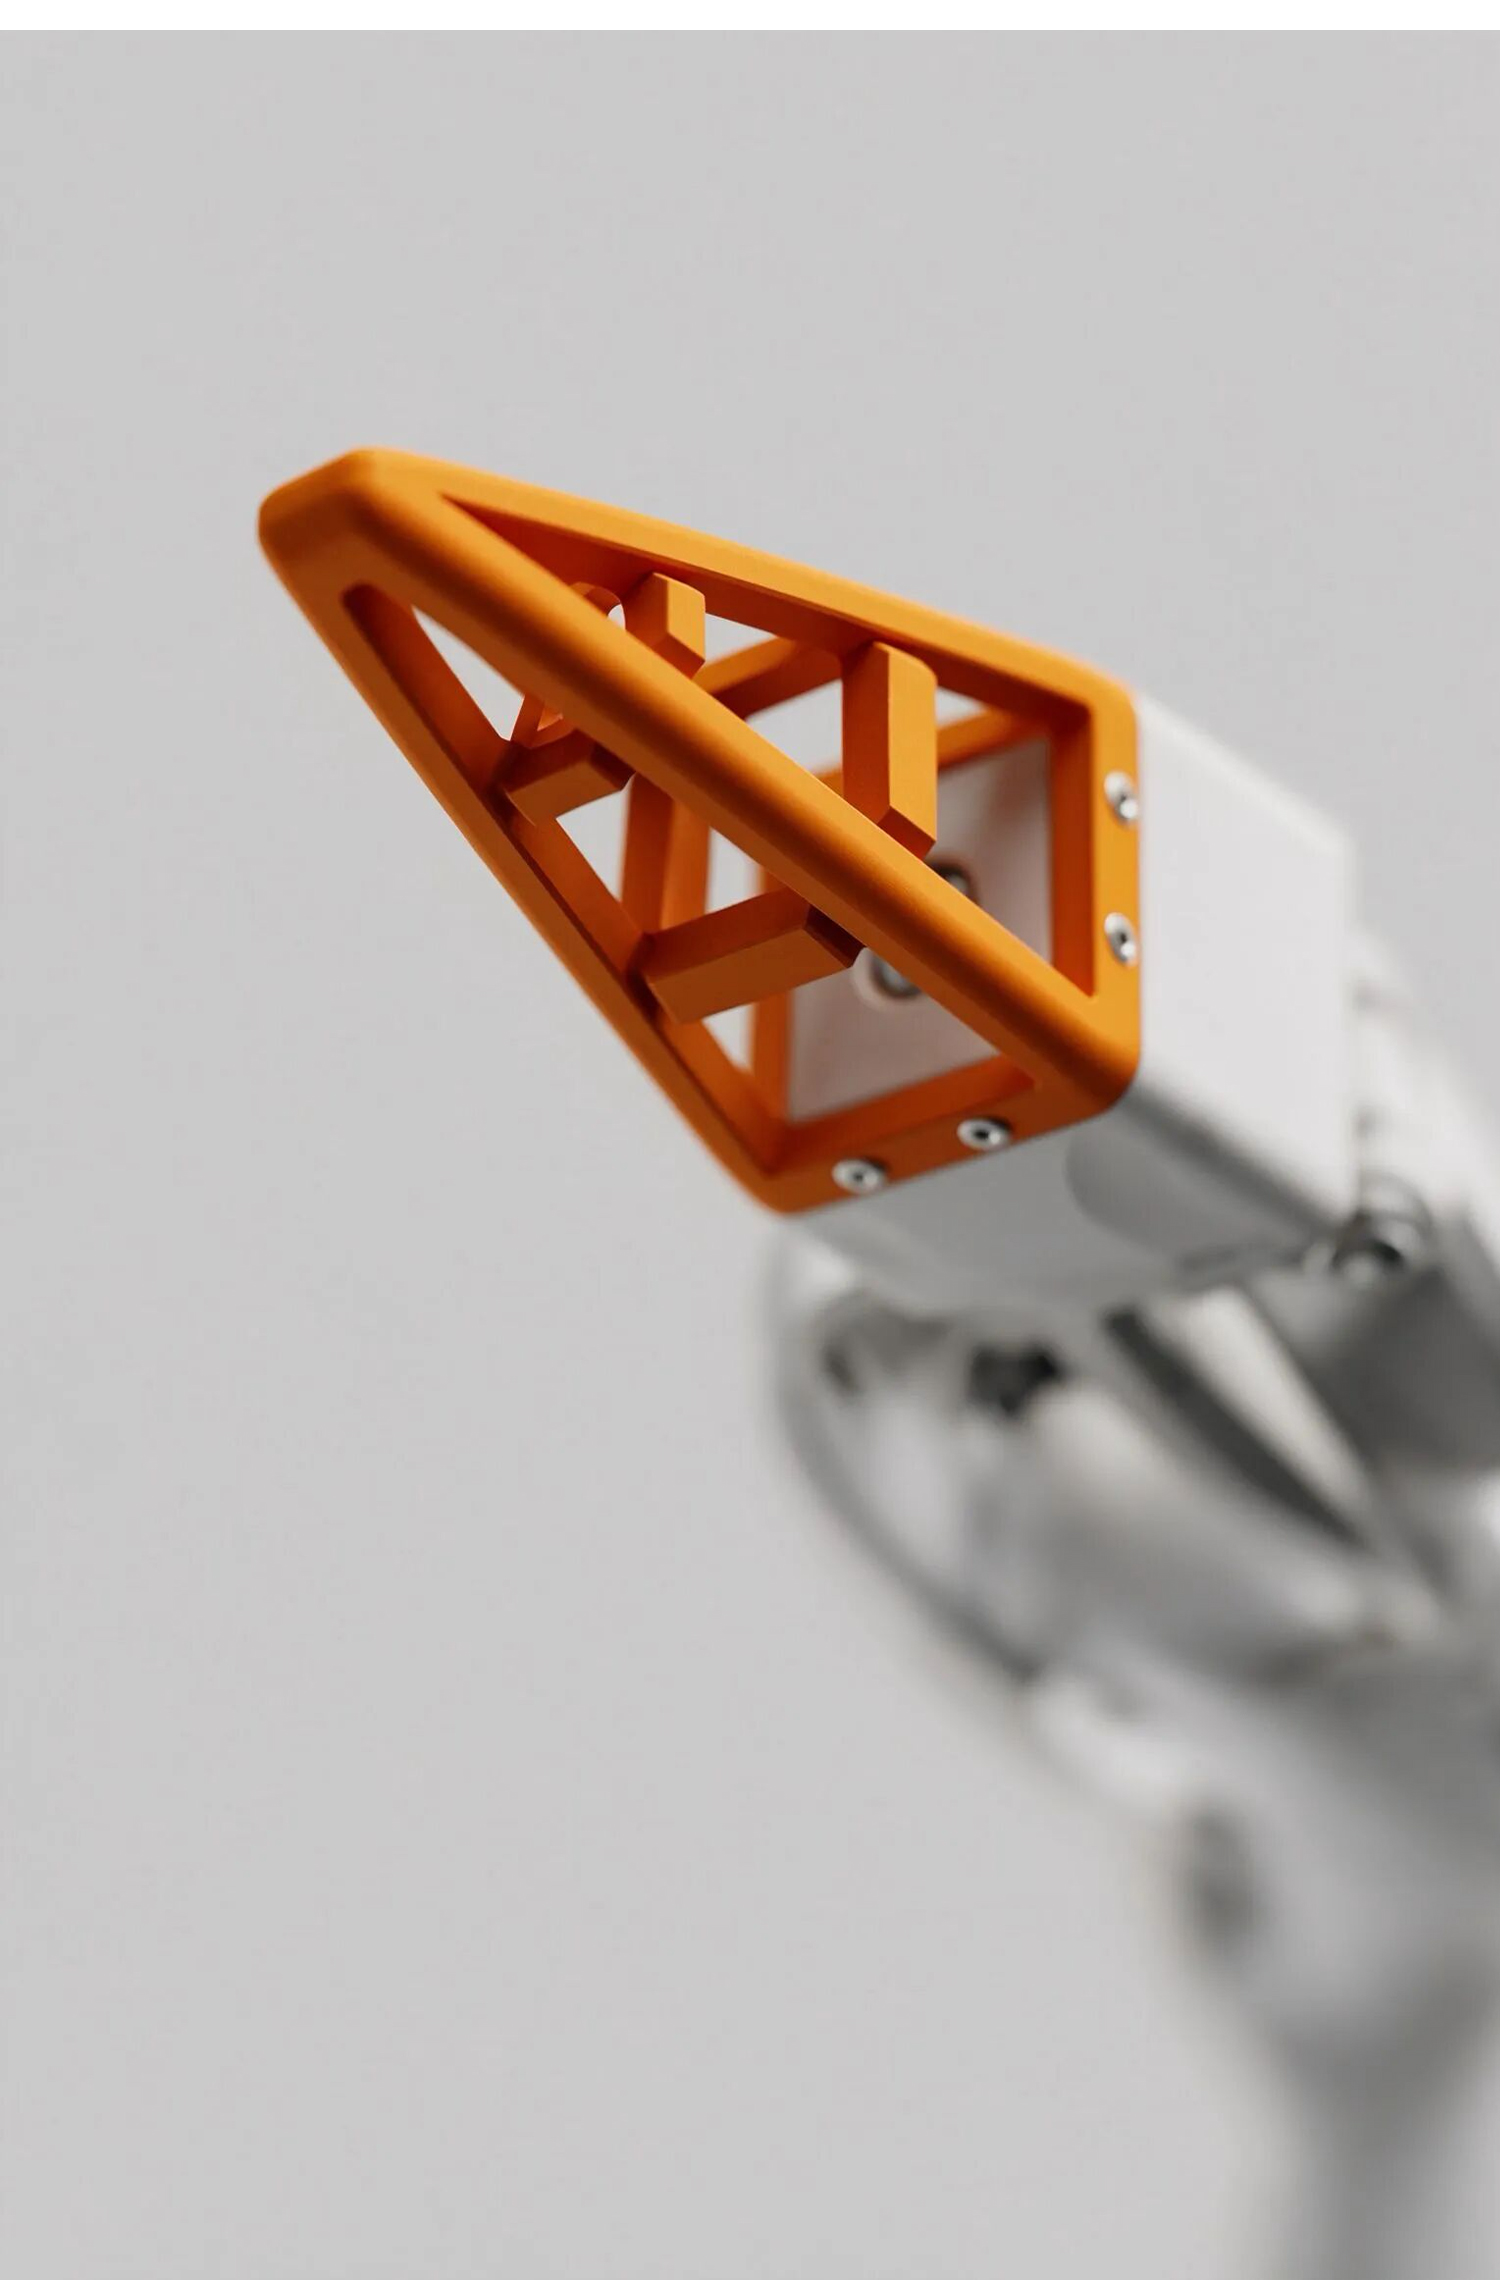
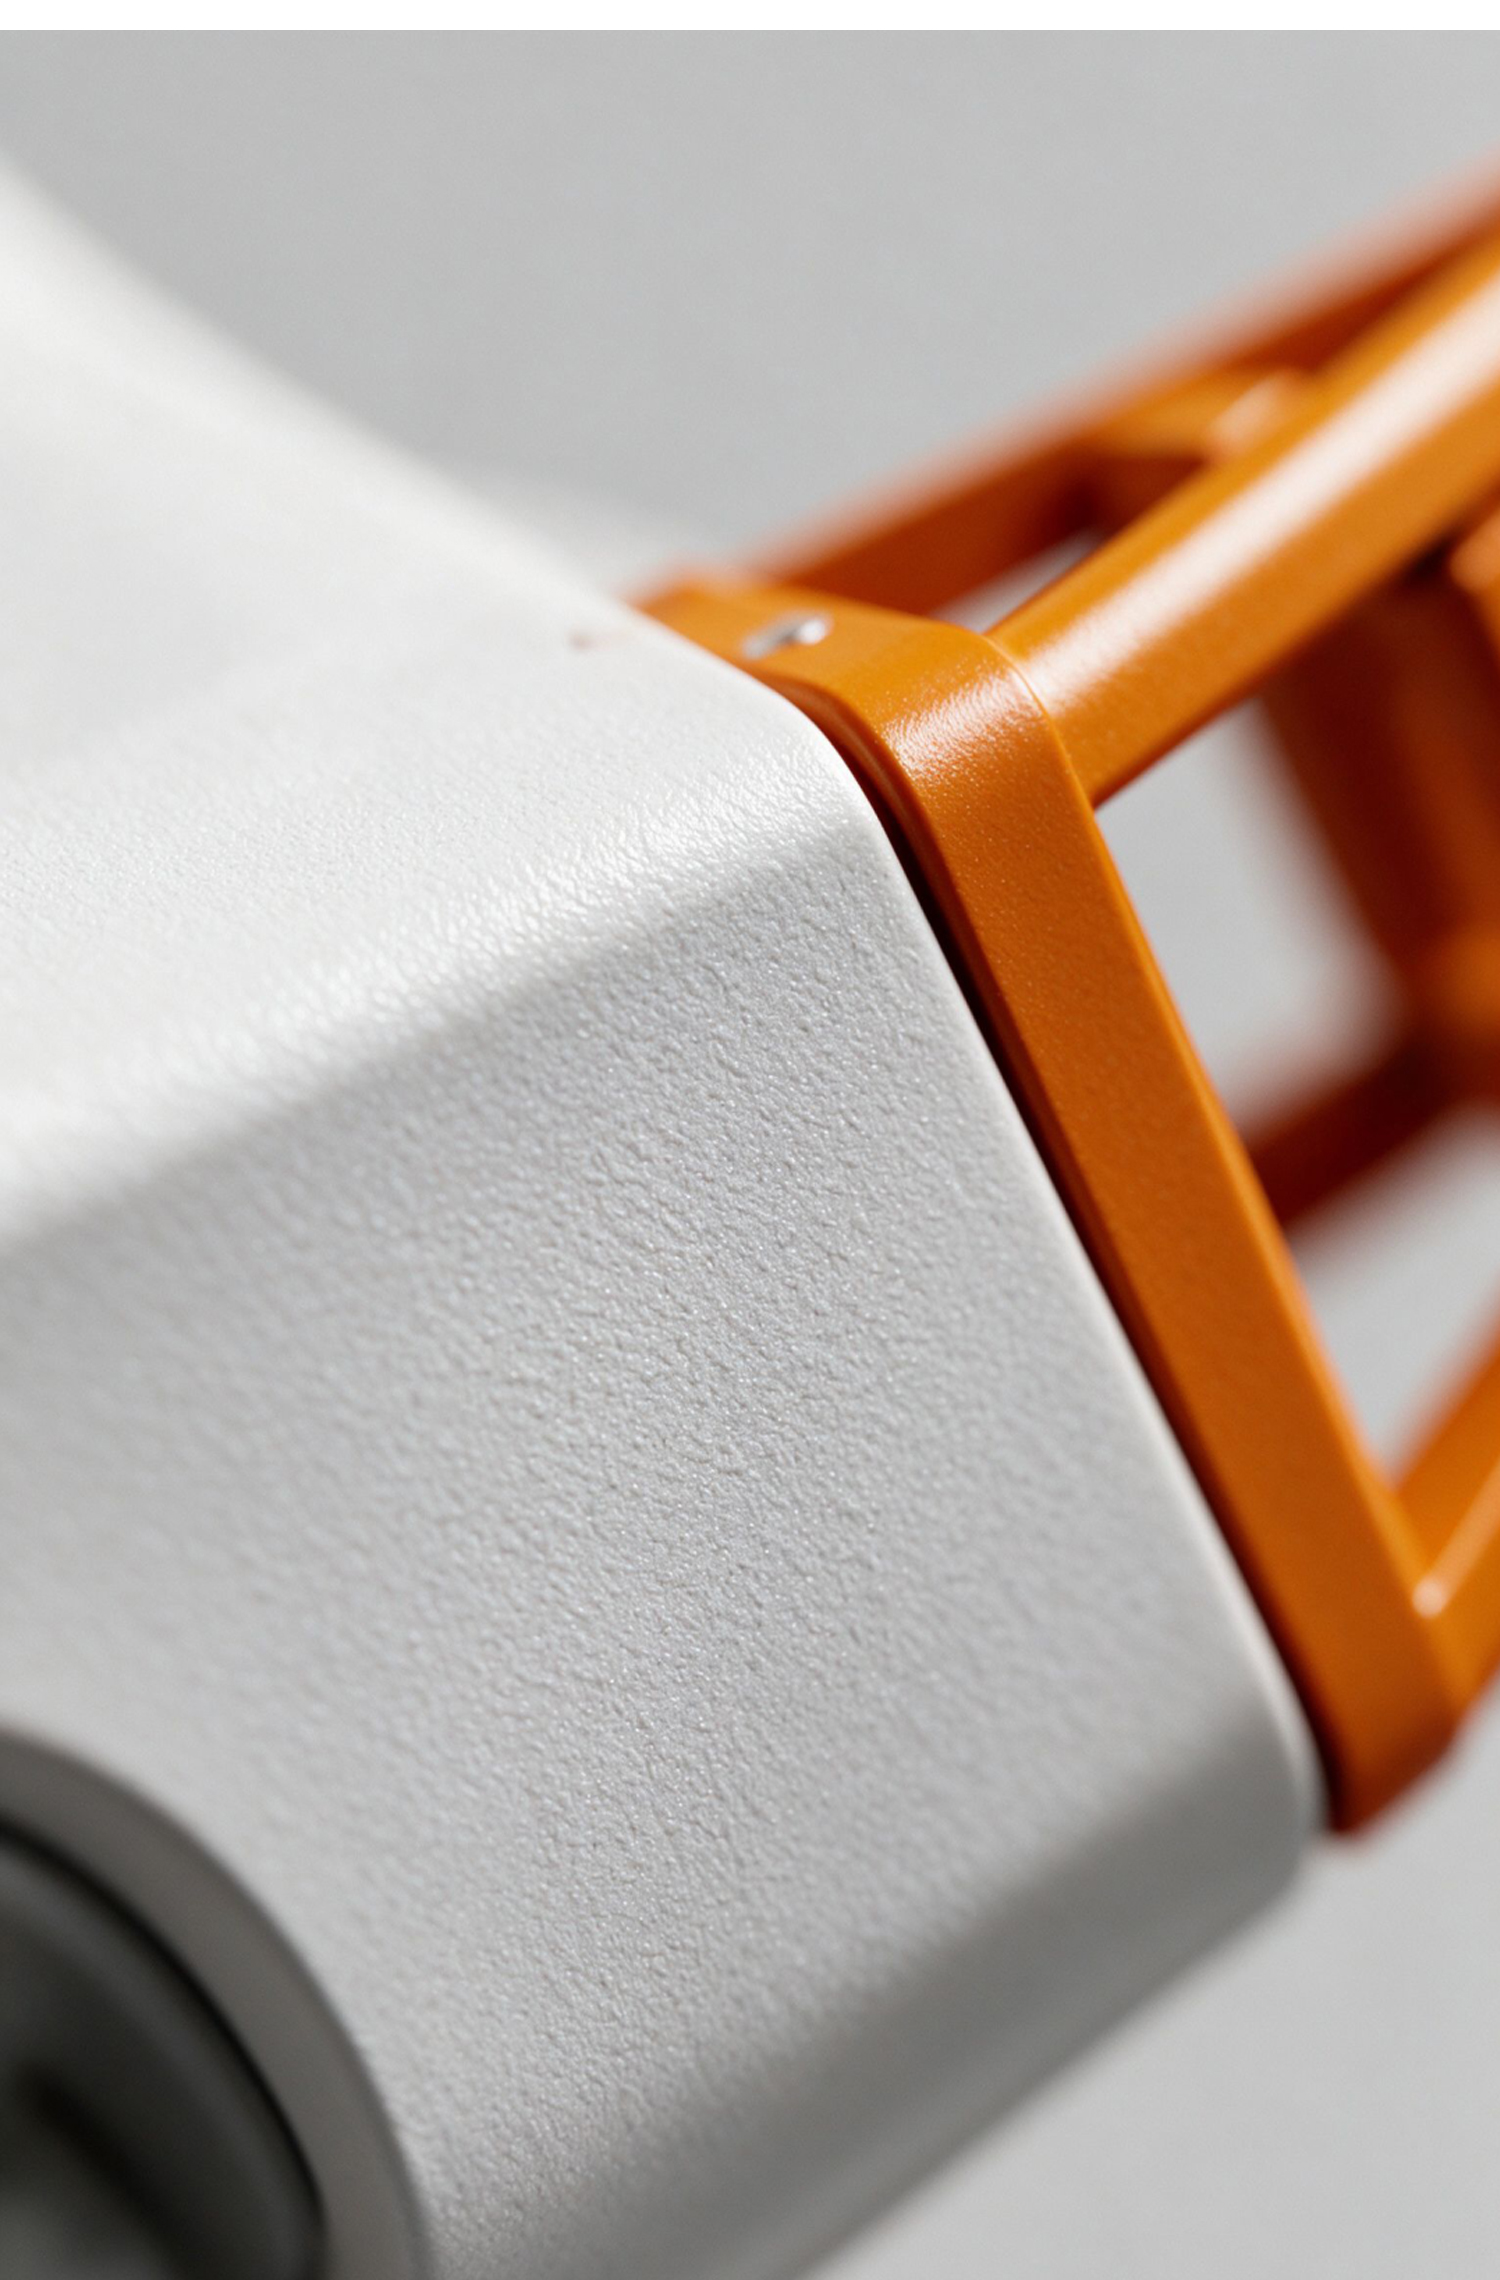
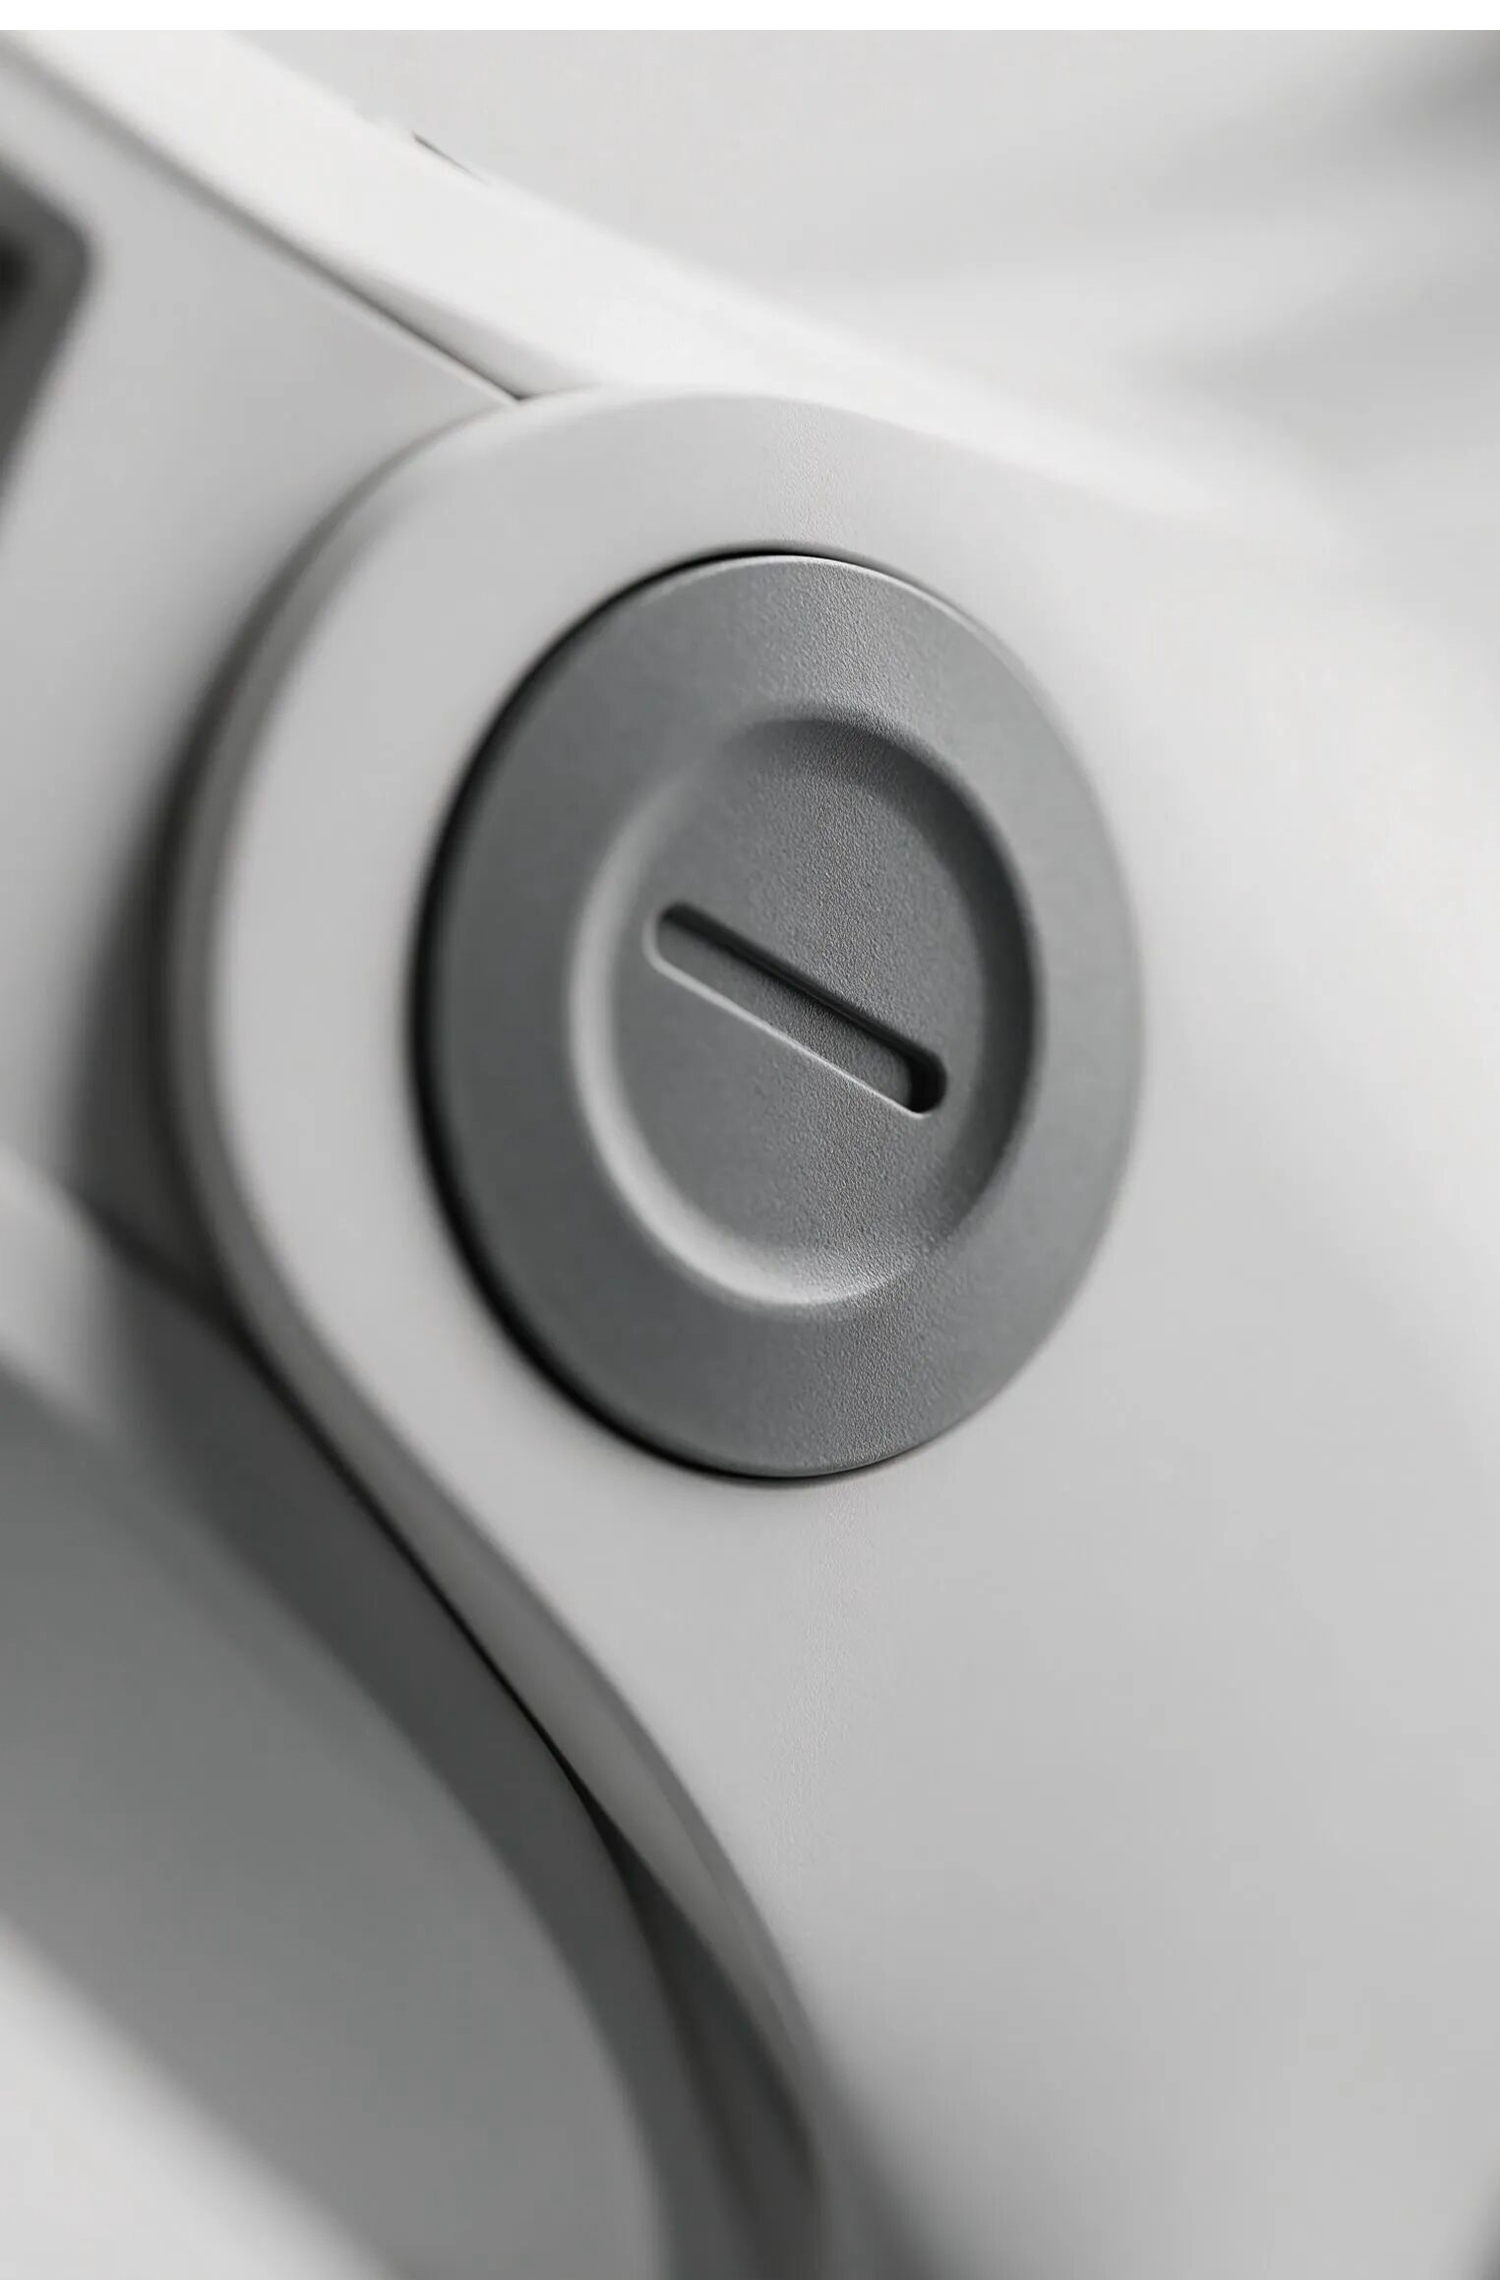
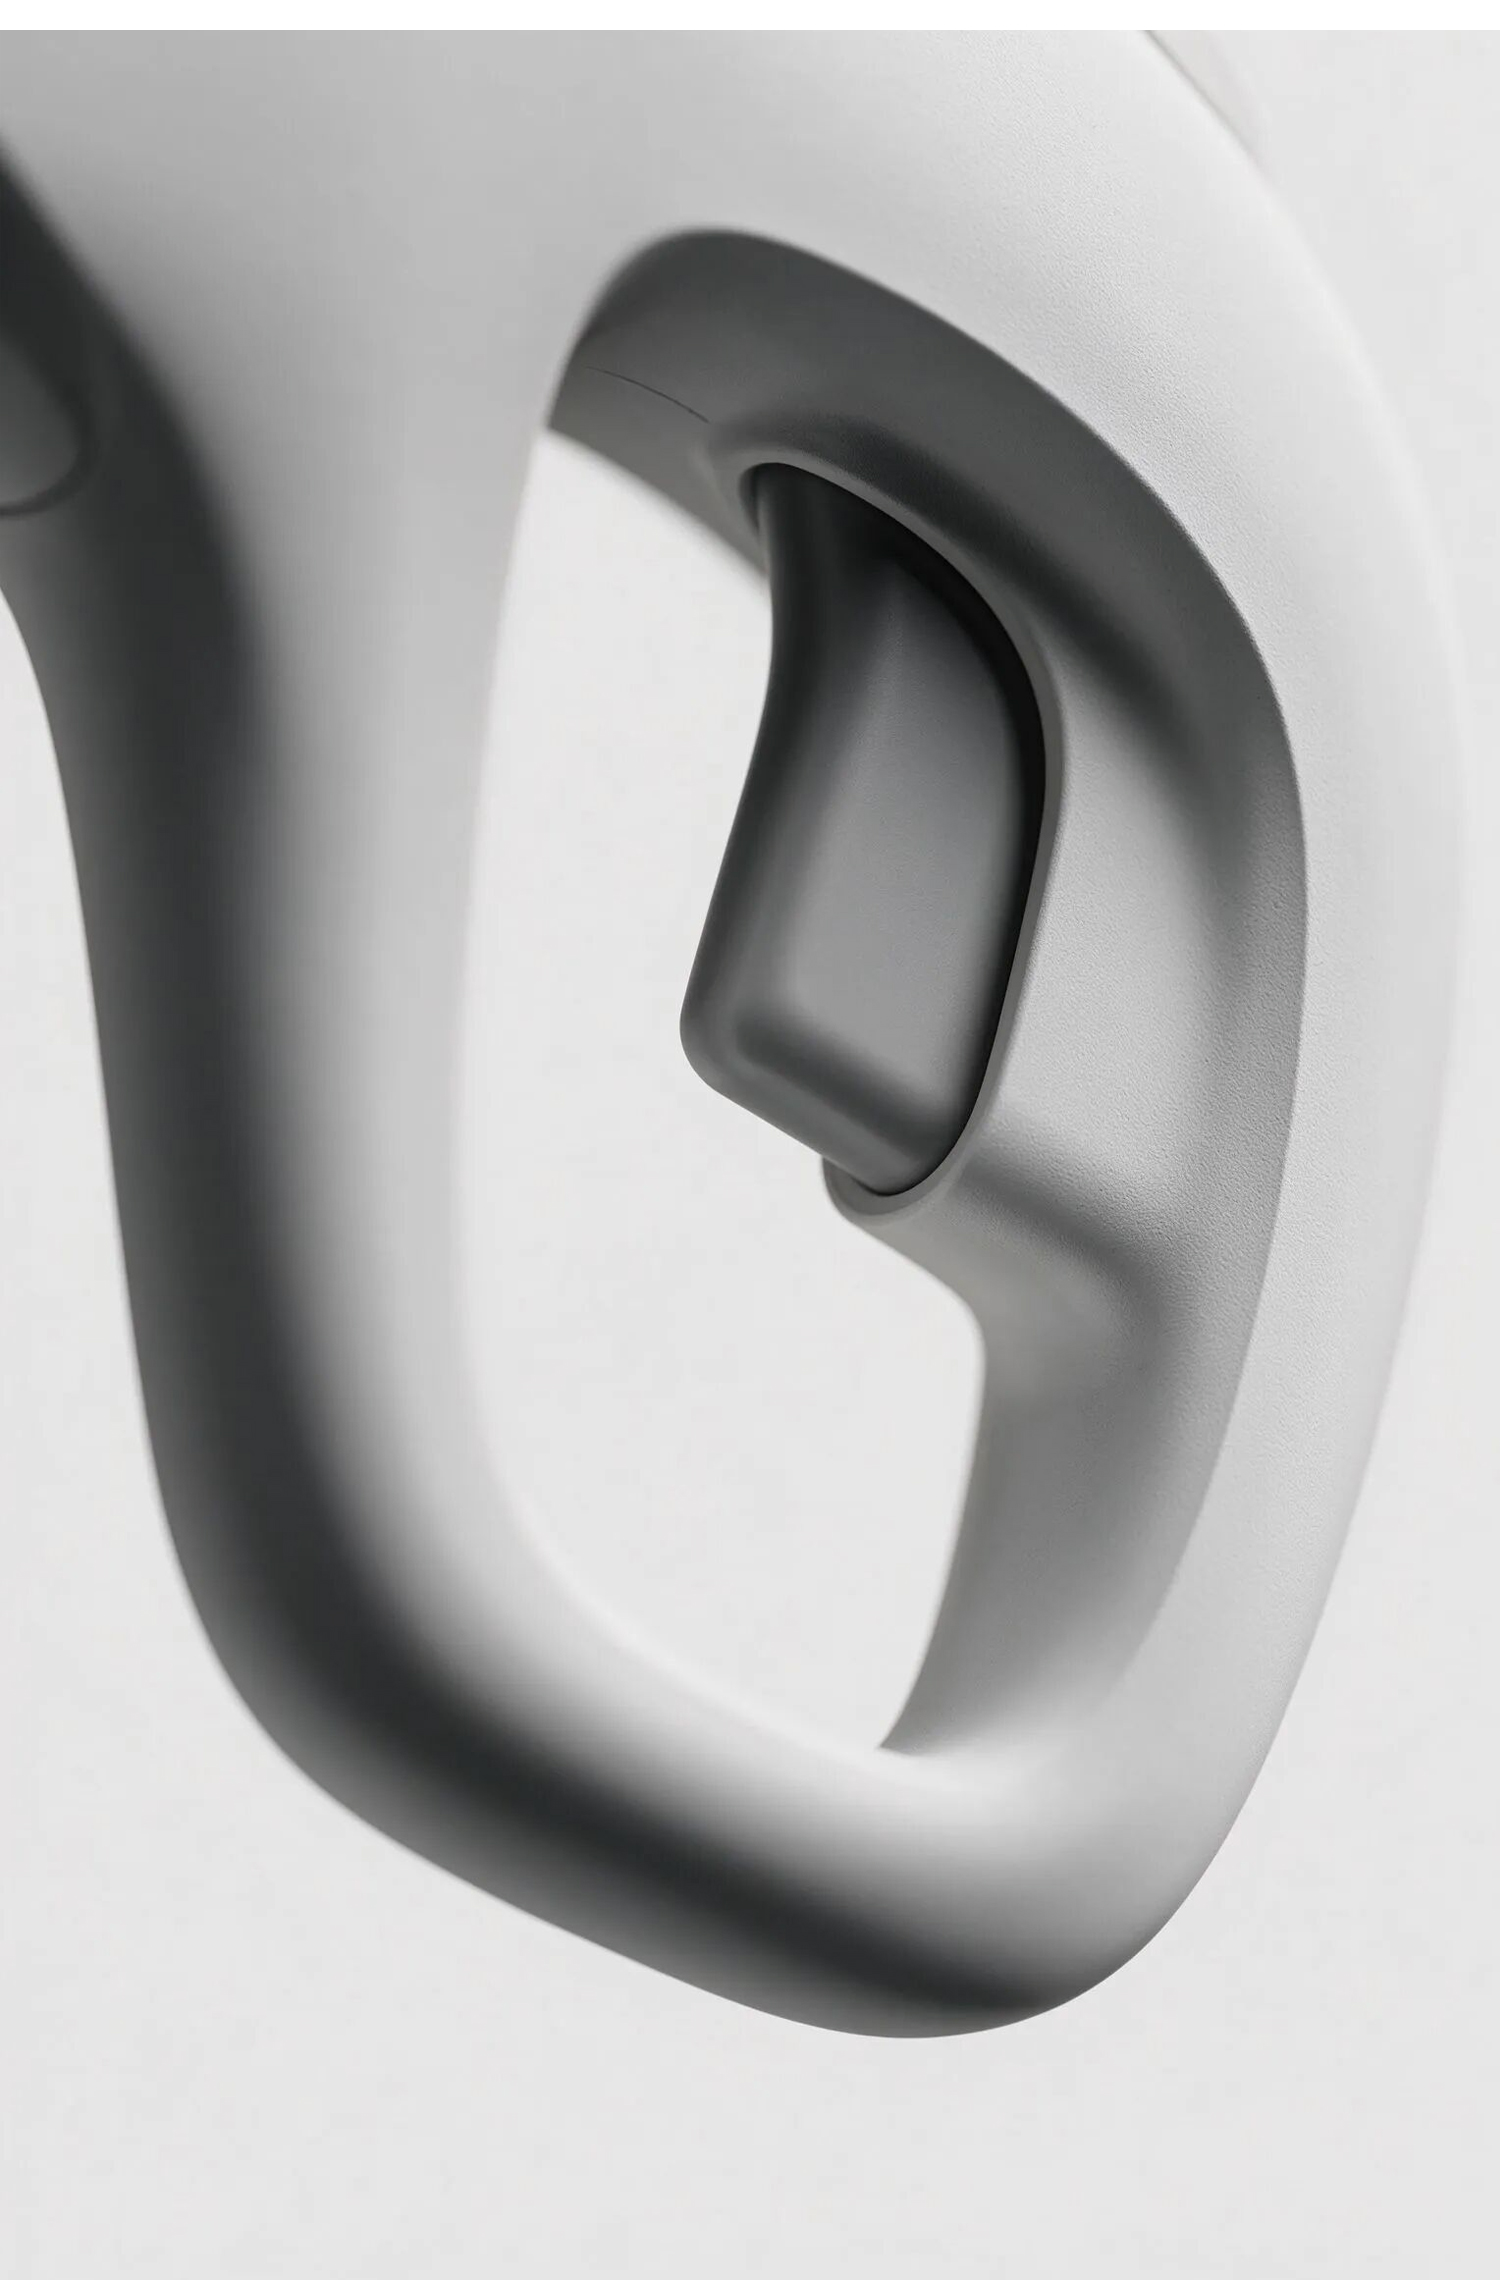
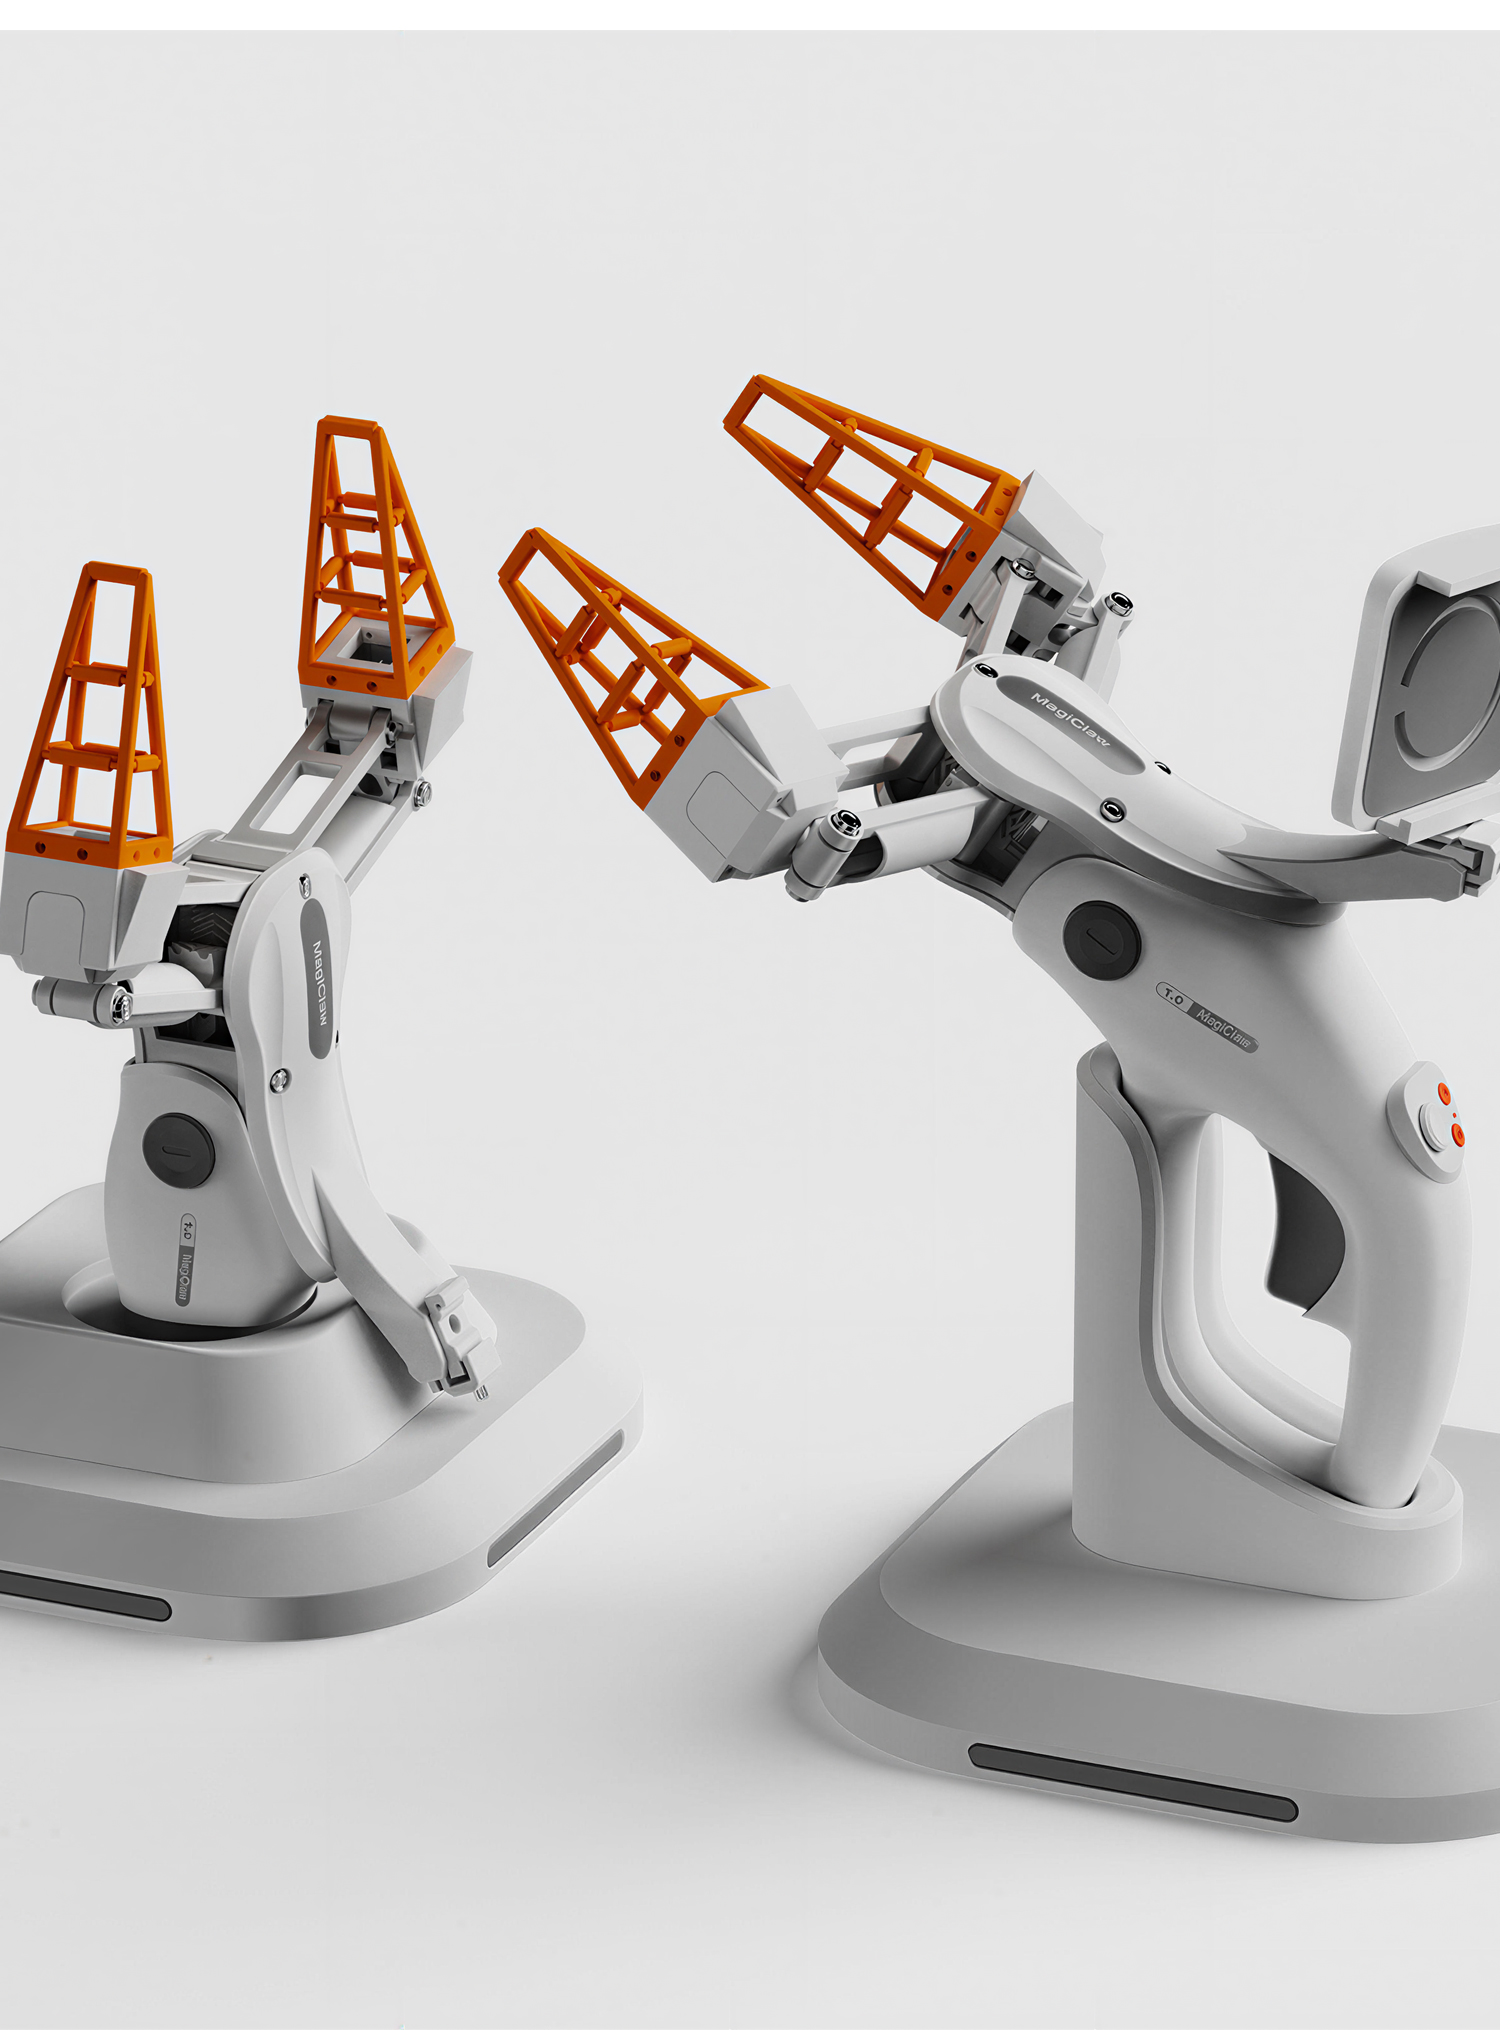
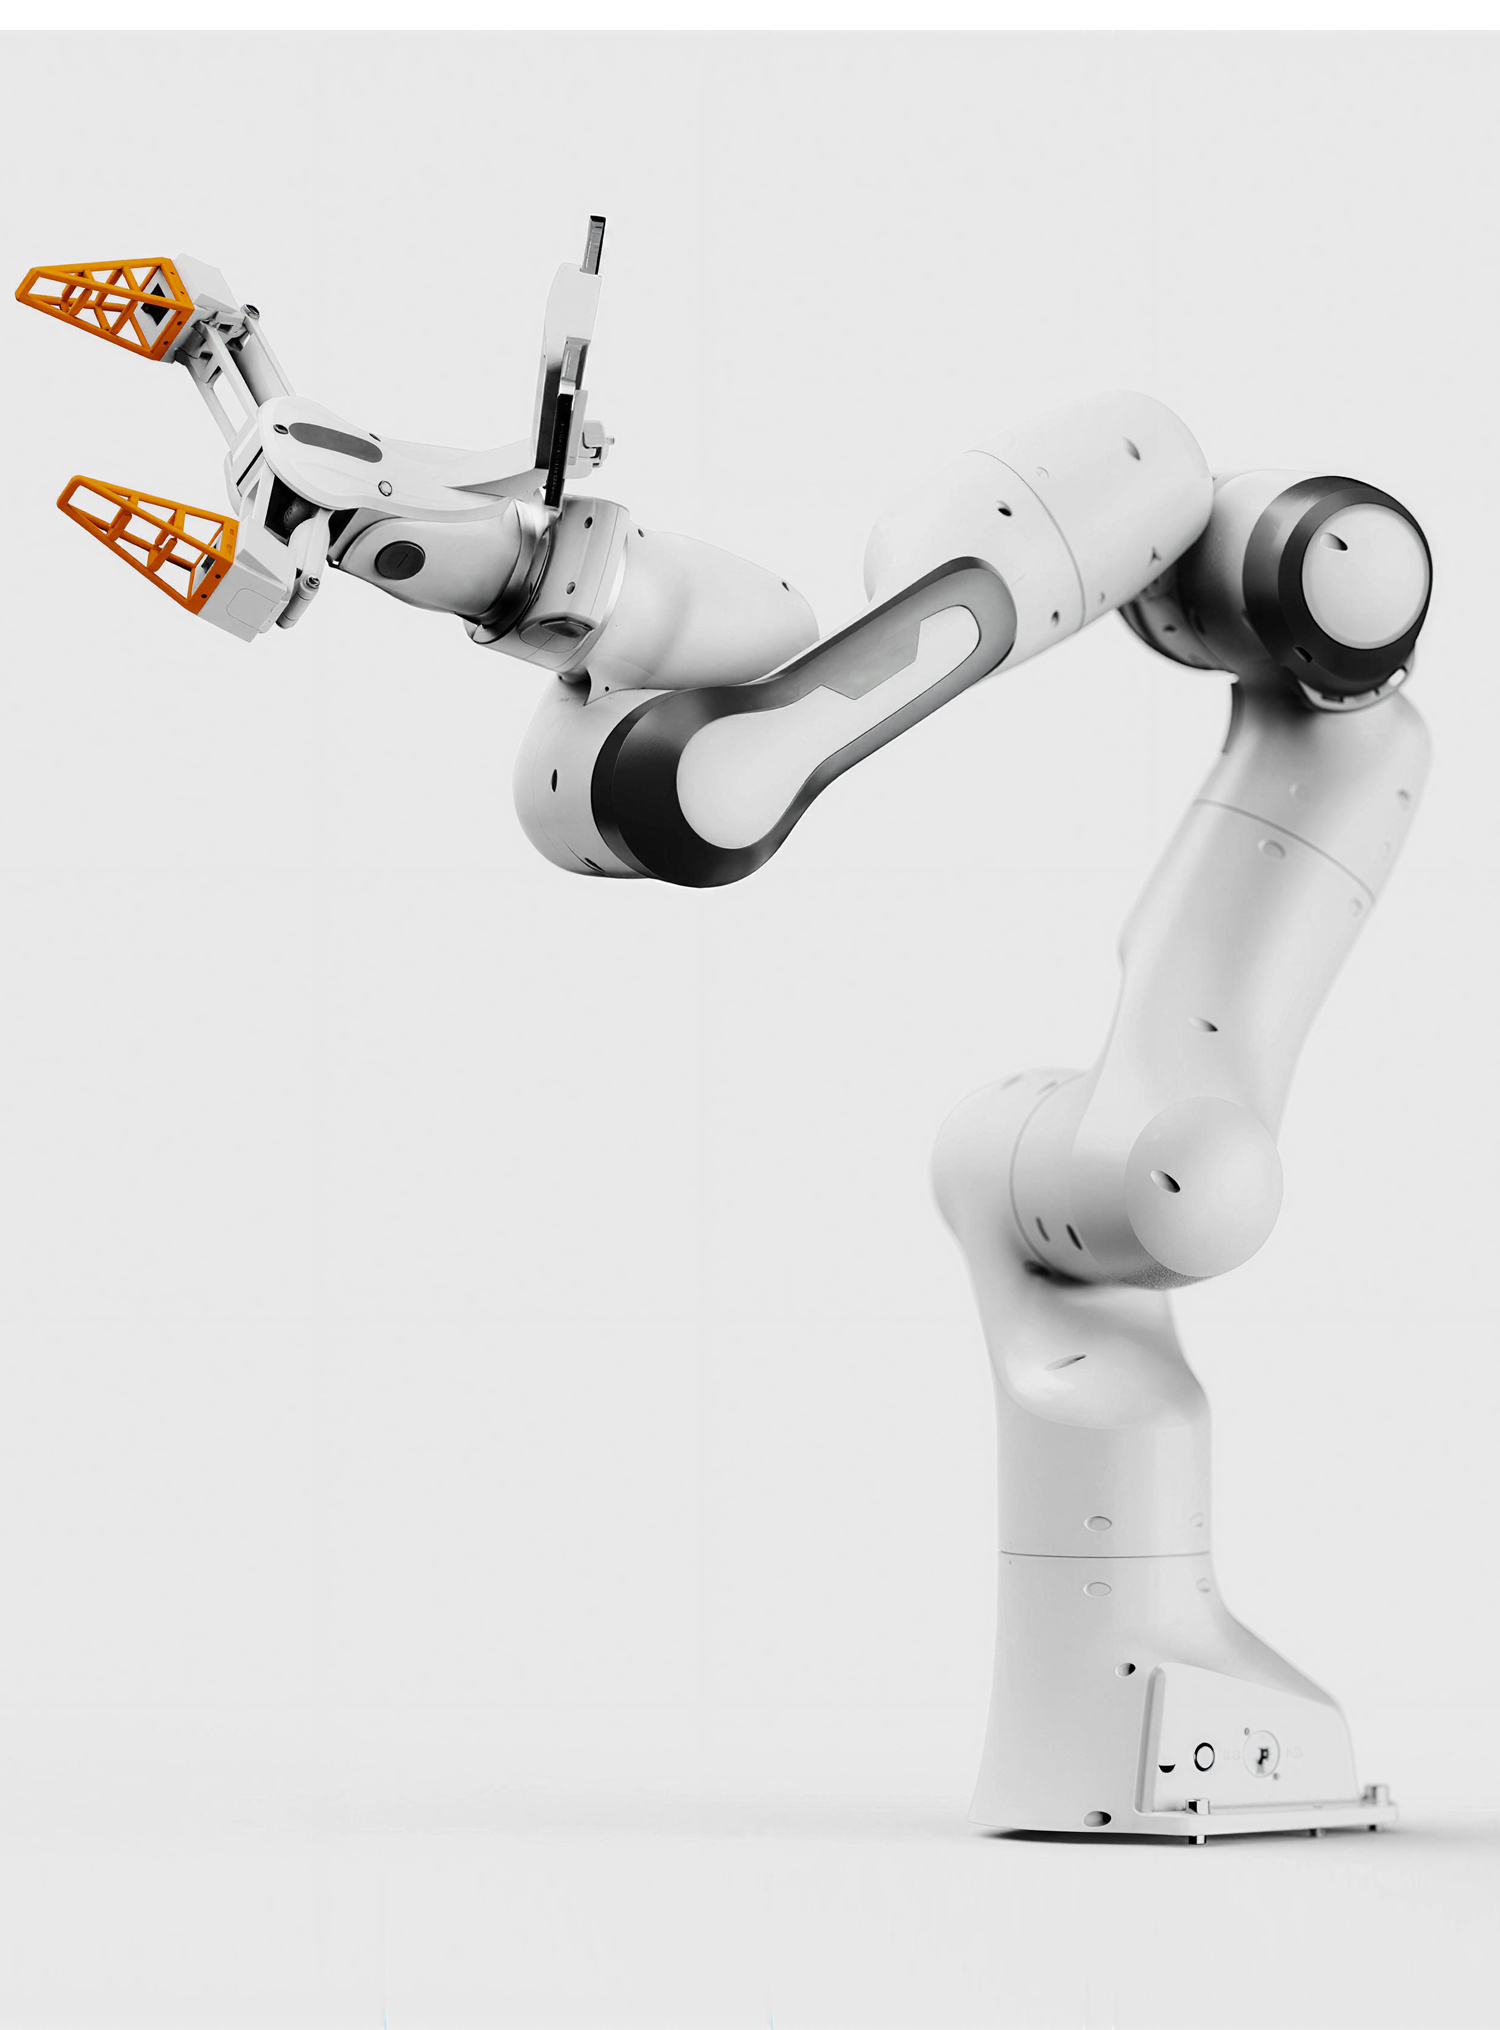
宁泉机器人asMagiClaw是高适配的智能夹爪系统,集成实时力觉反馈与多模态数据采集能力,支持遥操作、任务采集、抓取夹持及人机协作测试。产品采用手持端与机械臂末端双形态设计,既可用于遥操作演示、任务数据采集与人机协作测试,也可作为末端执行器完成抓取、夹持与交互任务;结合实时力觉反馈与多模态数据采集能力,为真实操作研究提供更完整的信息支撑。


- 扫一扫
关注木马公众微信平台 
-
- 上海木马工业产品设计有限公司
沪ICP备05021729


