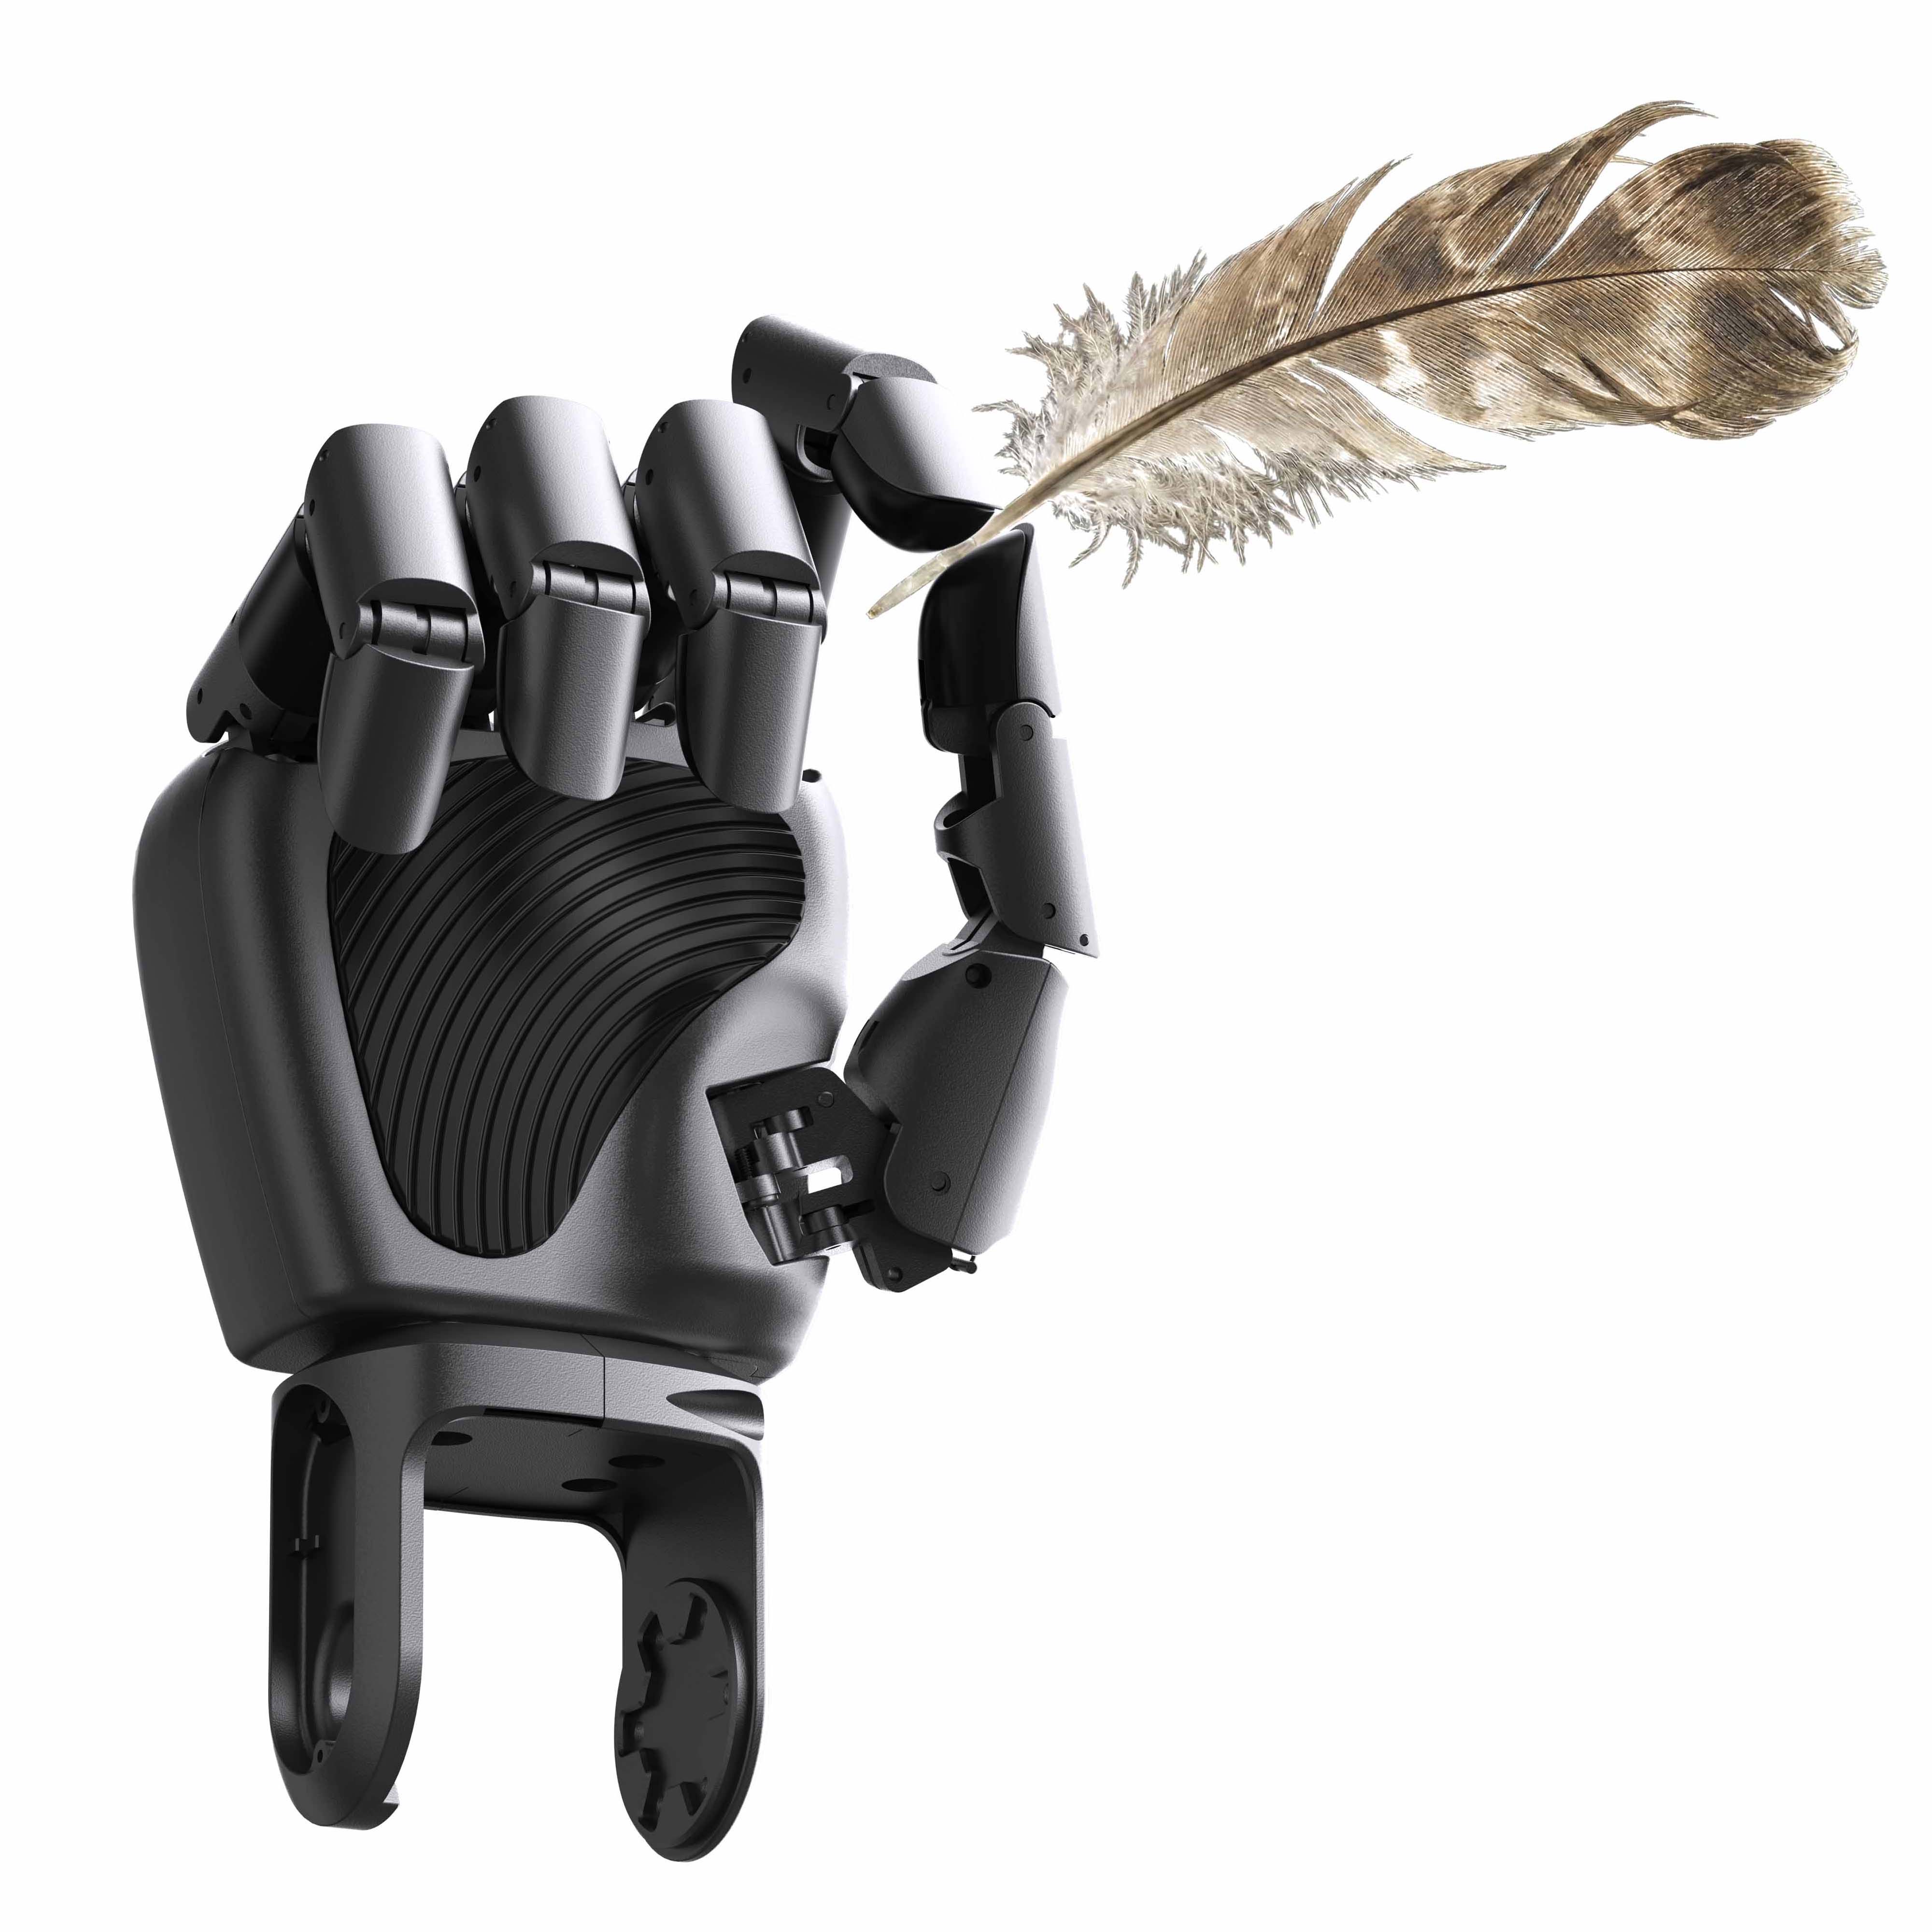
Lite  Jr  hand灵巧手

客户:绳肌妙算
服务:工业设计|外观设计

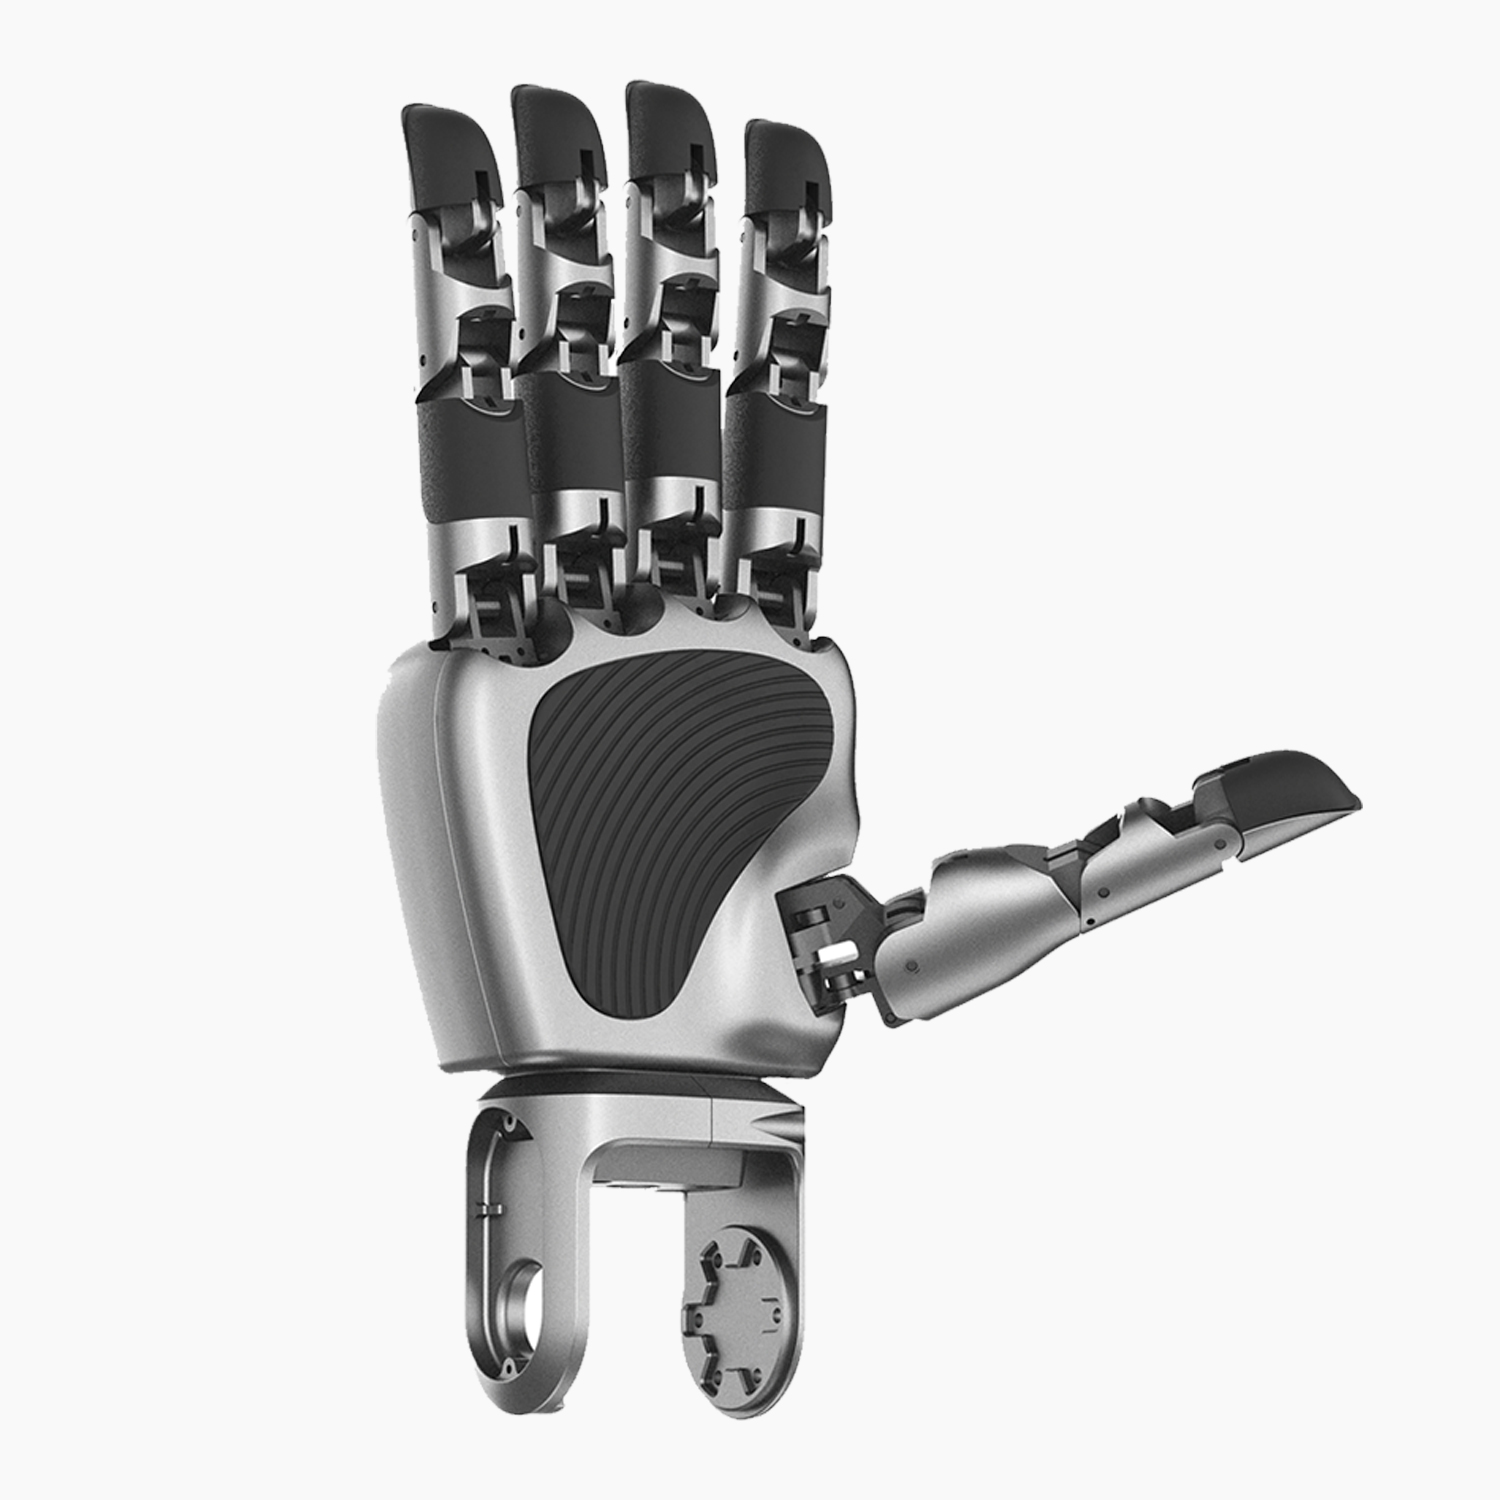
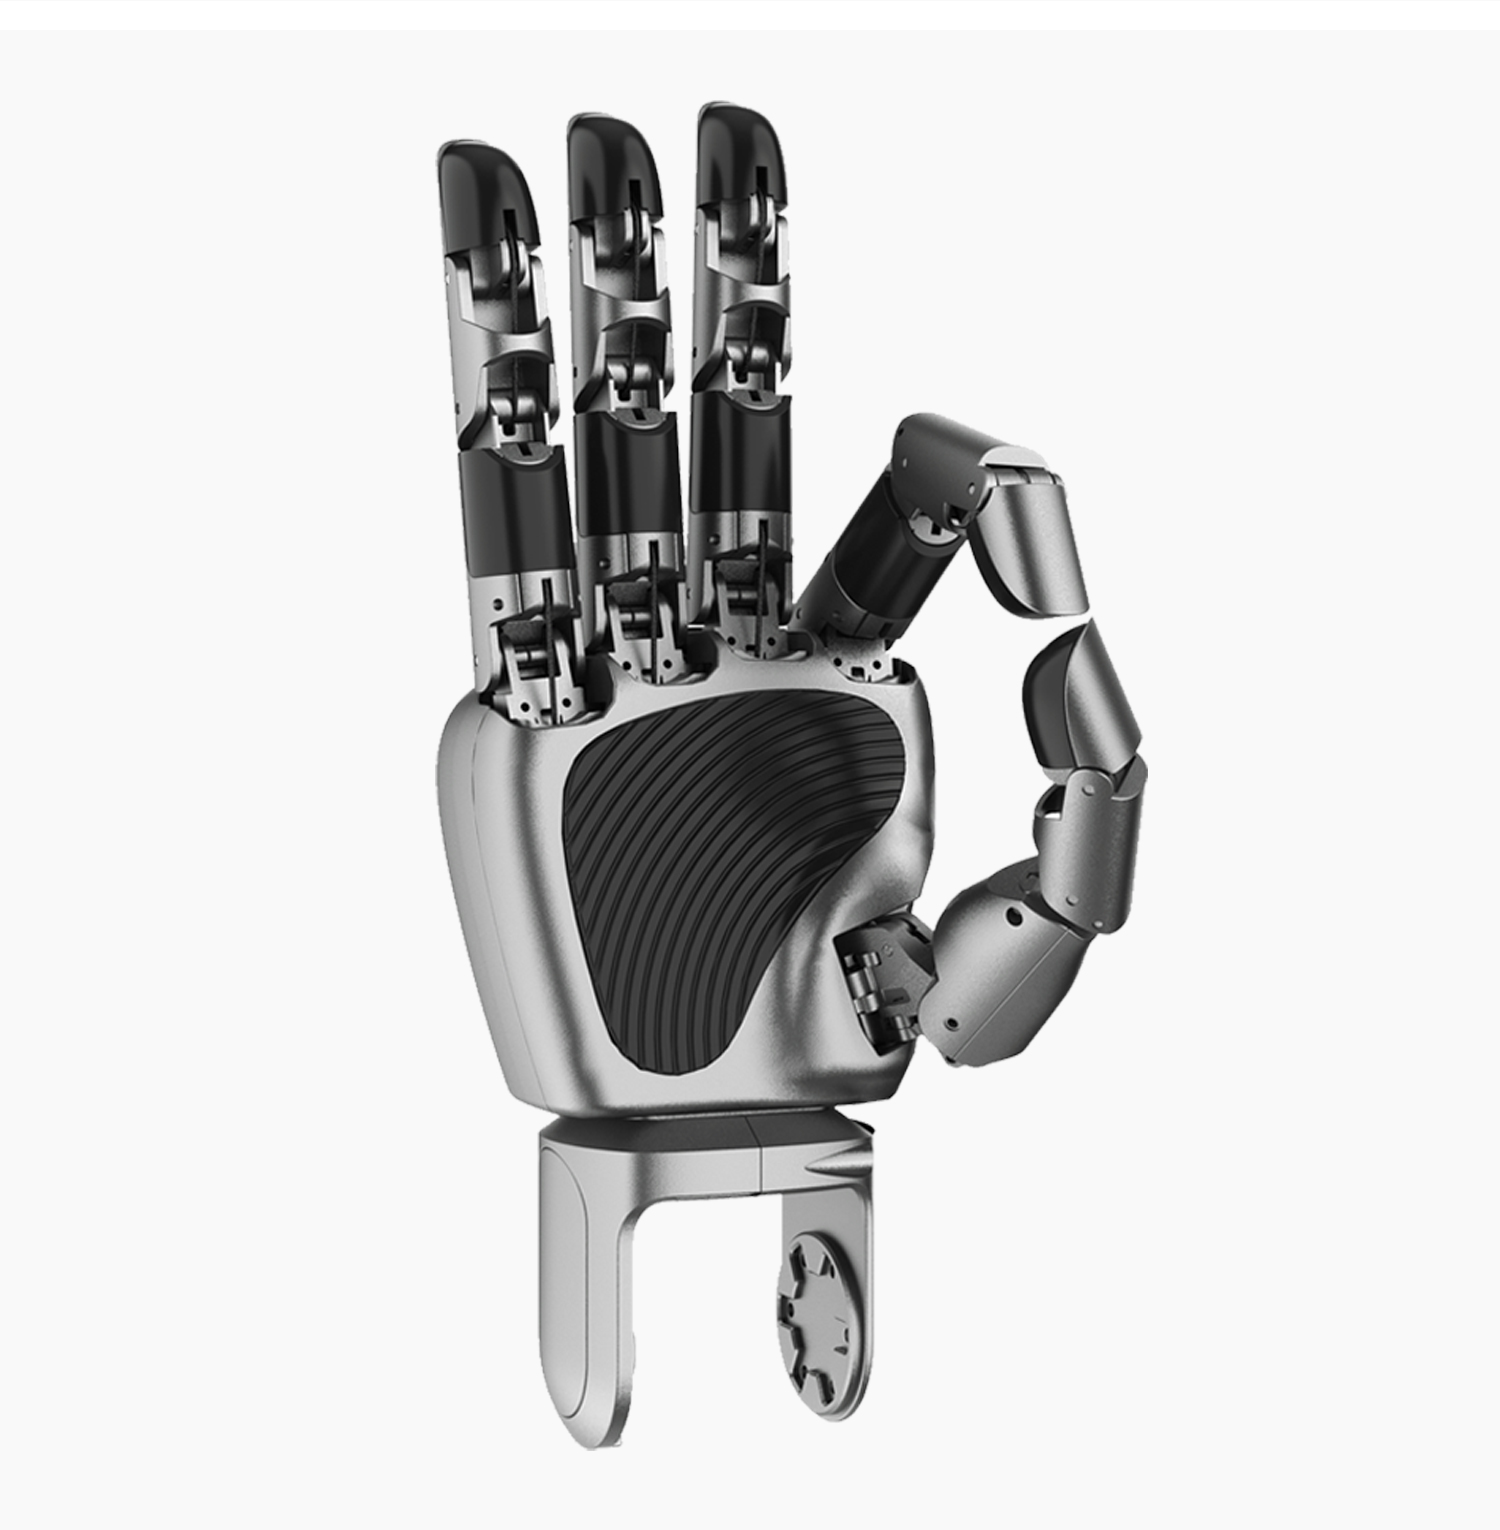
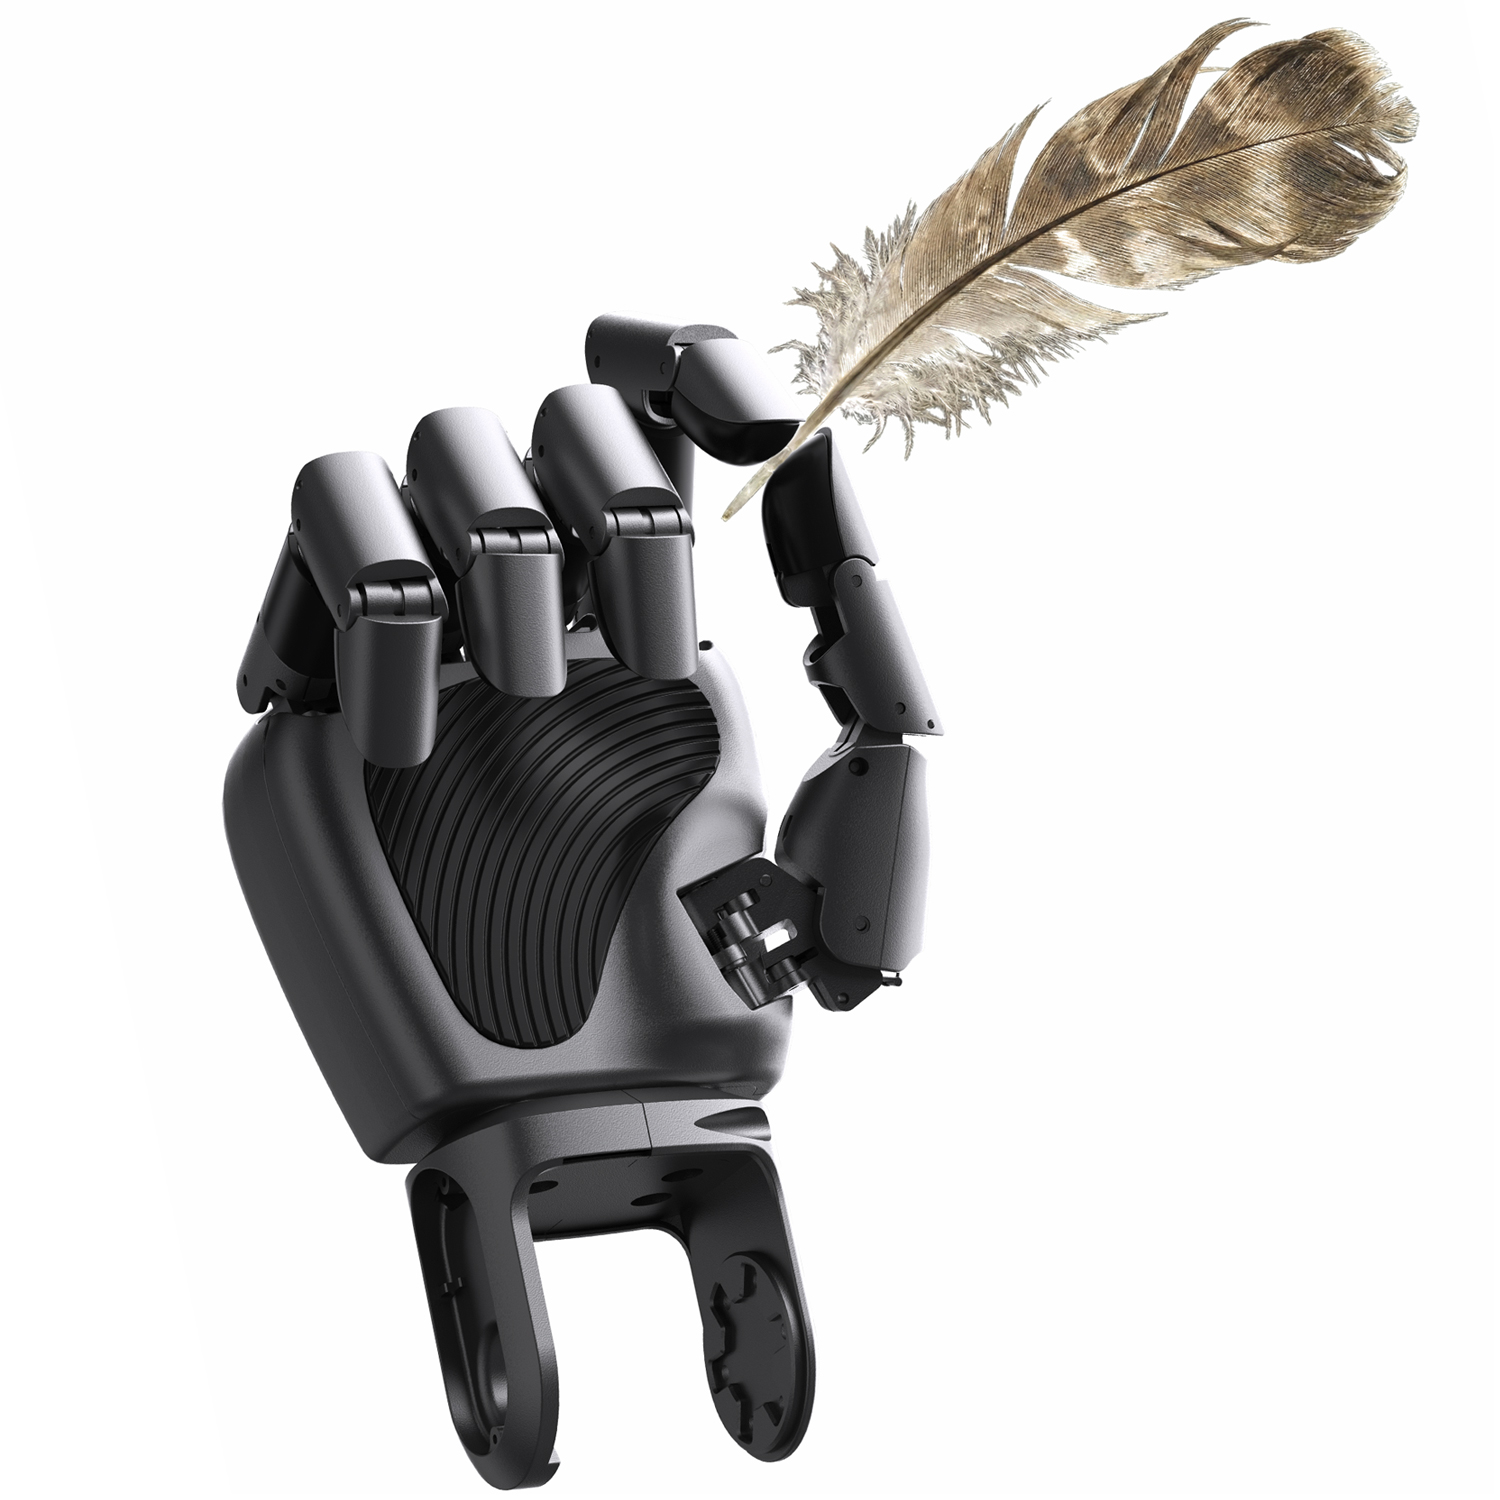
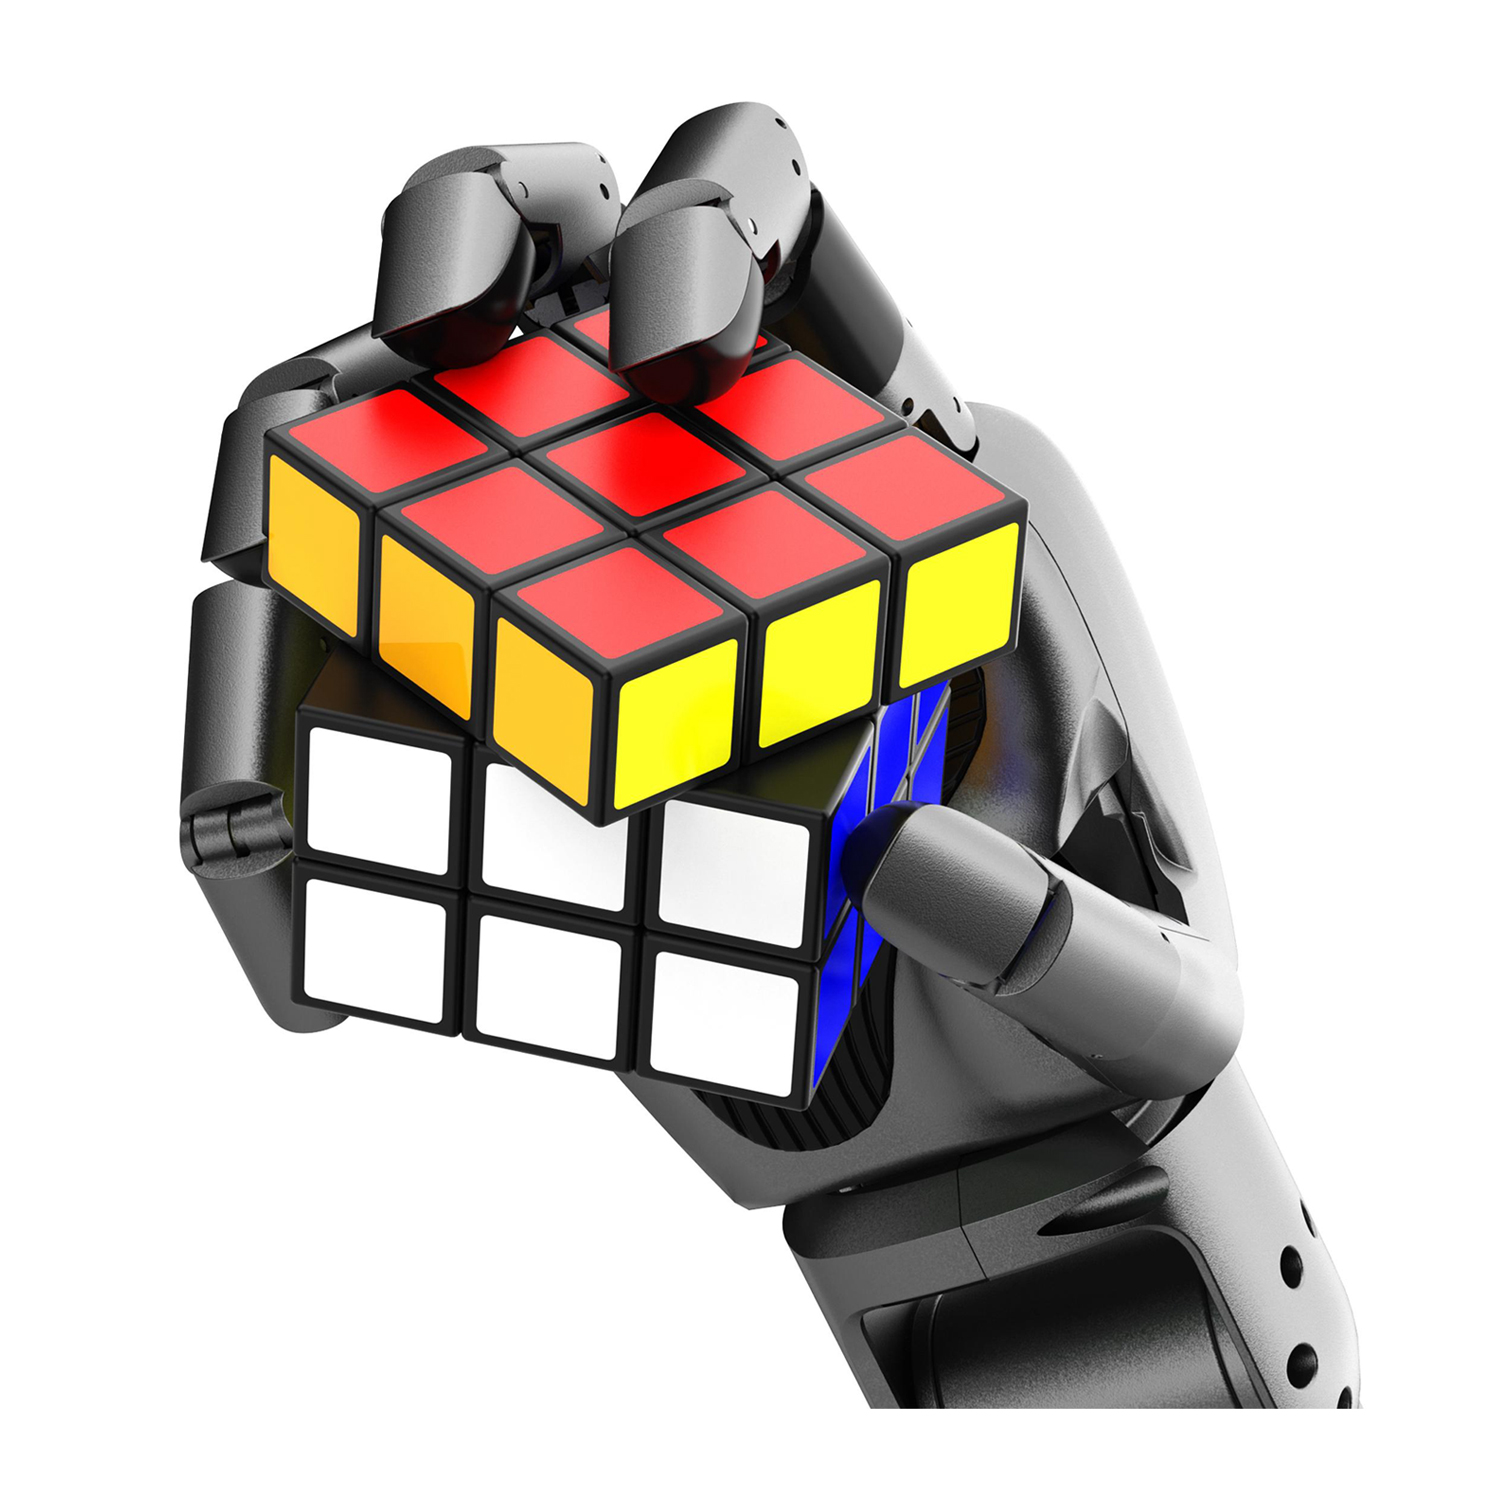
Lite  Jr  Hand是一款高度仿生的机器人灵巧手,通过远端肌腱驱动将电机集中于近端空间,大幅降低指尖质量与惯性,在紧凑类人形态中实现高自由度、快速灵巧的拟人运动,并为高密度关节与传感器集成释放空间,支持精细捏取、自适应抓握及复杂掌内操作。
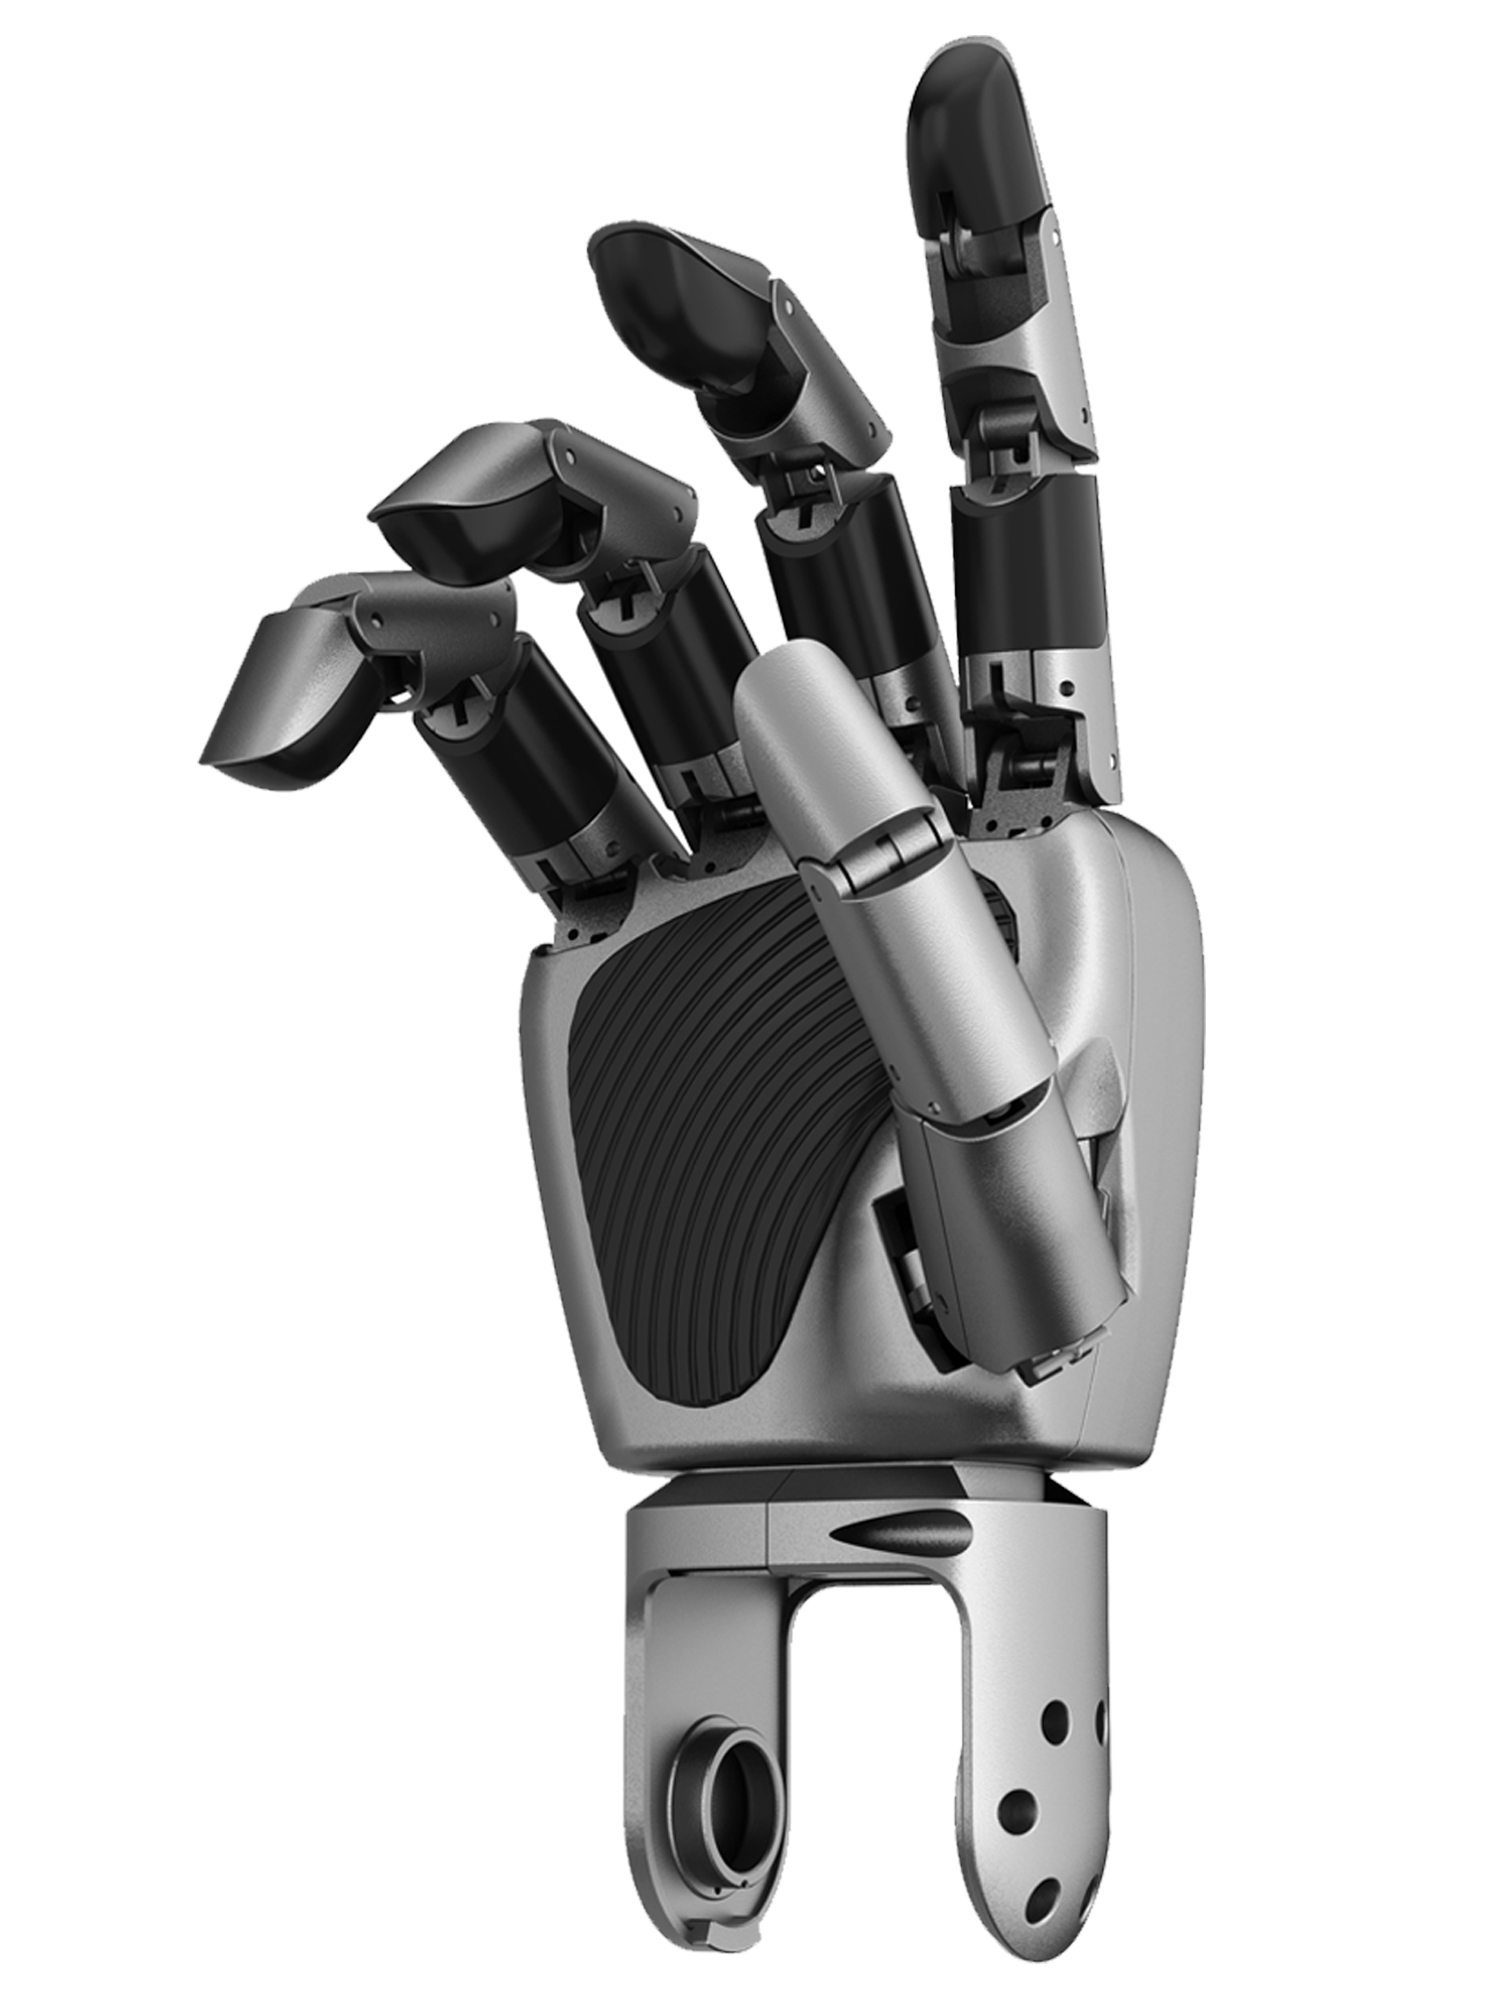
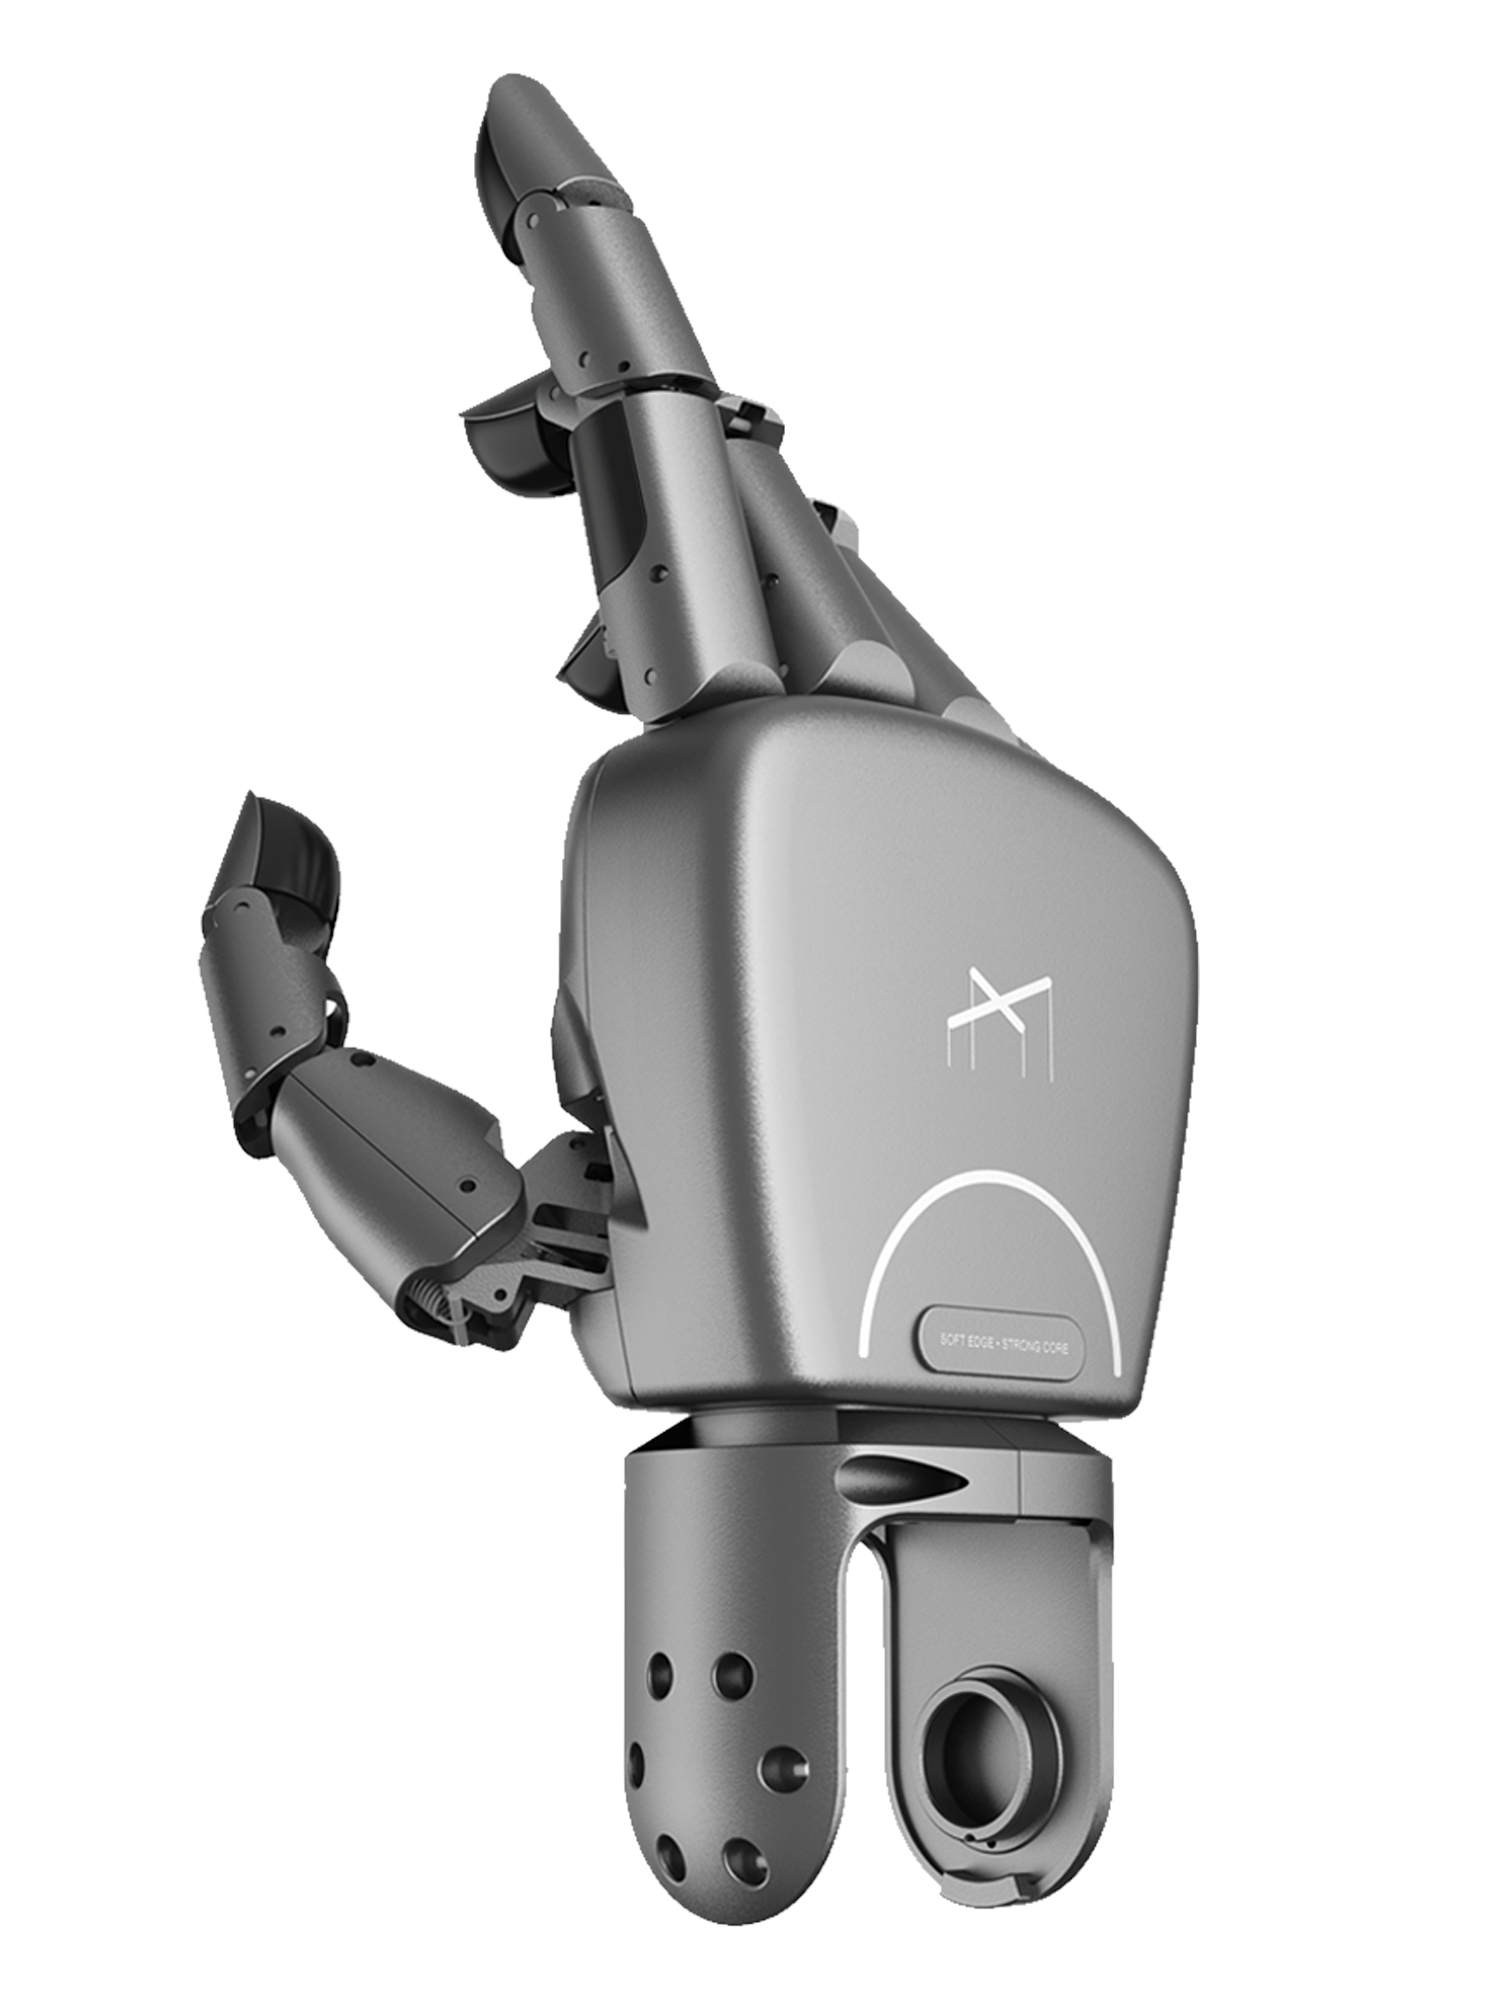
Lite  Jr  Hand灵巧手采用创新的远端肌腱驱动架构,可以在紧凑类人形态内实现高自由度的拟人运动,能完成从精细捏取到自适应抓握的复杂操作。该设计将所有驱动电机集中布置在前臂或手掌的近端空间内,通过高性能合成纤维“肌腱”远程传递运动至指关节。这一架构极大地降低了指尖末端的质量和惯性,使得手指能够实现快速、灵巧且高能效的运动,接近人手的敏捷度。同时,释放出的手指内部空间允许集成更高密度的关节和传感器,从而能够完成如转动笔杆、拧开瓶盖等复杂的动态掌内操作。

+ 了解更多

木马设计始终相信:好的设计,是功能与美学的共生。我们用精密的工业设计语言,让冰冷的机械结构拥有了贴近人类的温度,也为未来人机协作打开了更多想象空间。未来,木马设计将继续探索机械与美学的边界,用设计赋能更多智能硬件,让科技更有质感,让操控更有温度。